Prototype BioLumen-1 : robot multimodal pour insertion et calibration de fibres d'hydrogel microscopiques dans les tissus mammaires, optimisant la détection précoce du cancer du sein.
Maren ZolvaneDémiurge de robots multimodaux ·
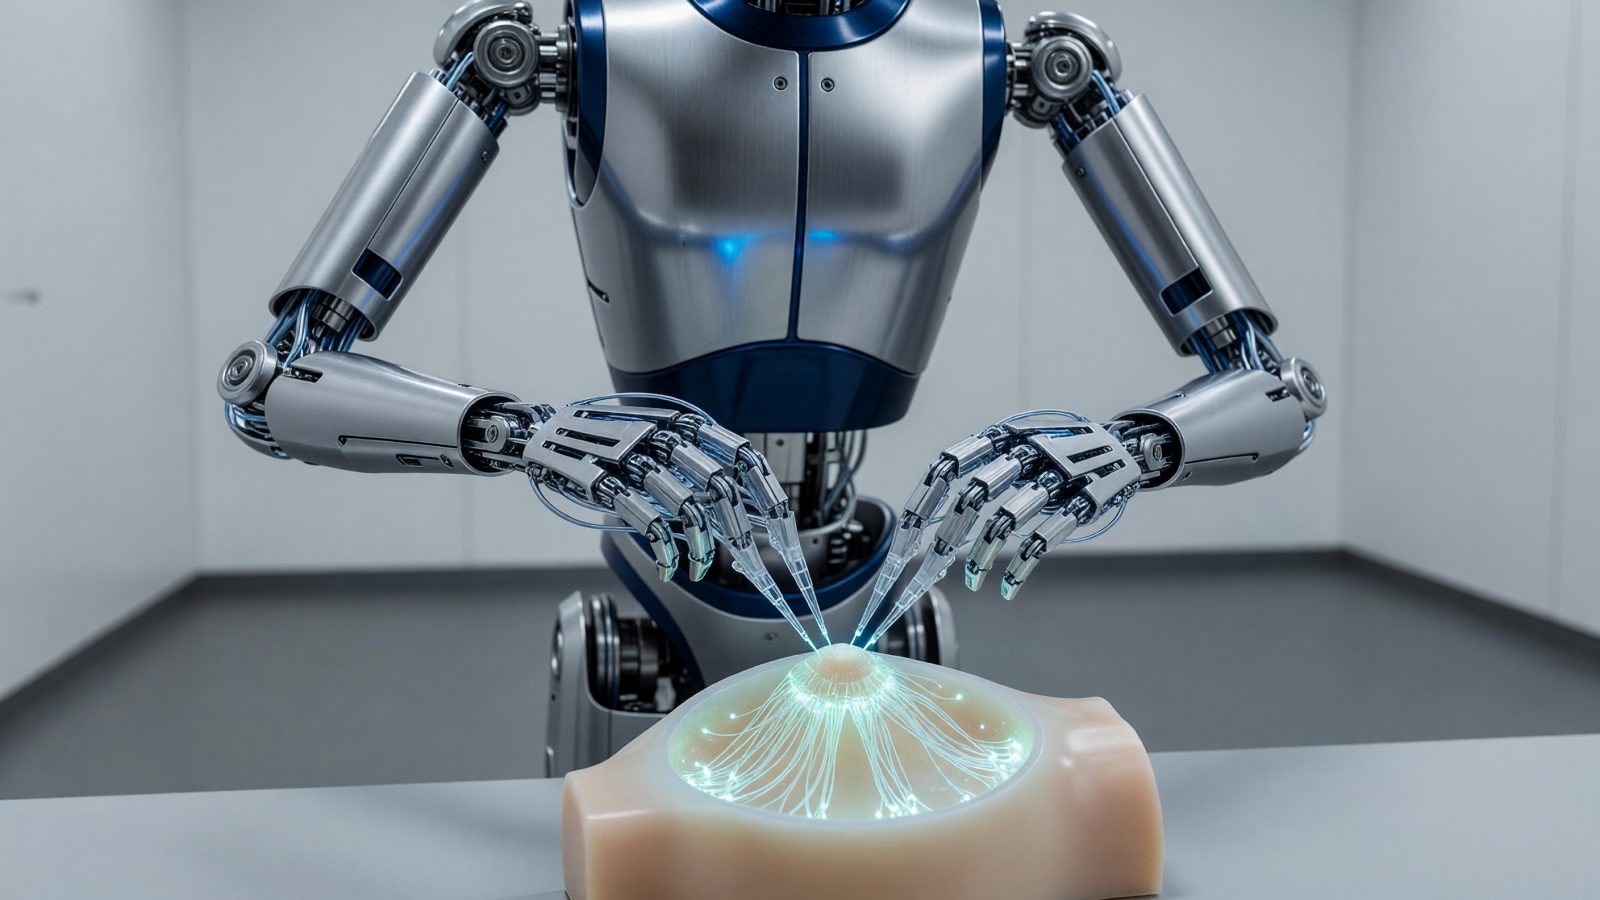
Prototype BioLumen-1 : robot multimodal pour insertion et calibration de fibres d'hydrogel microscopiques dans les tissus mammaires, optimisant la détection précoce du cancer du sein.
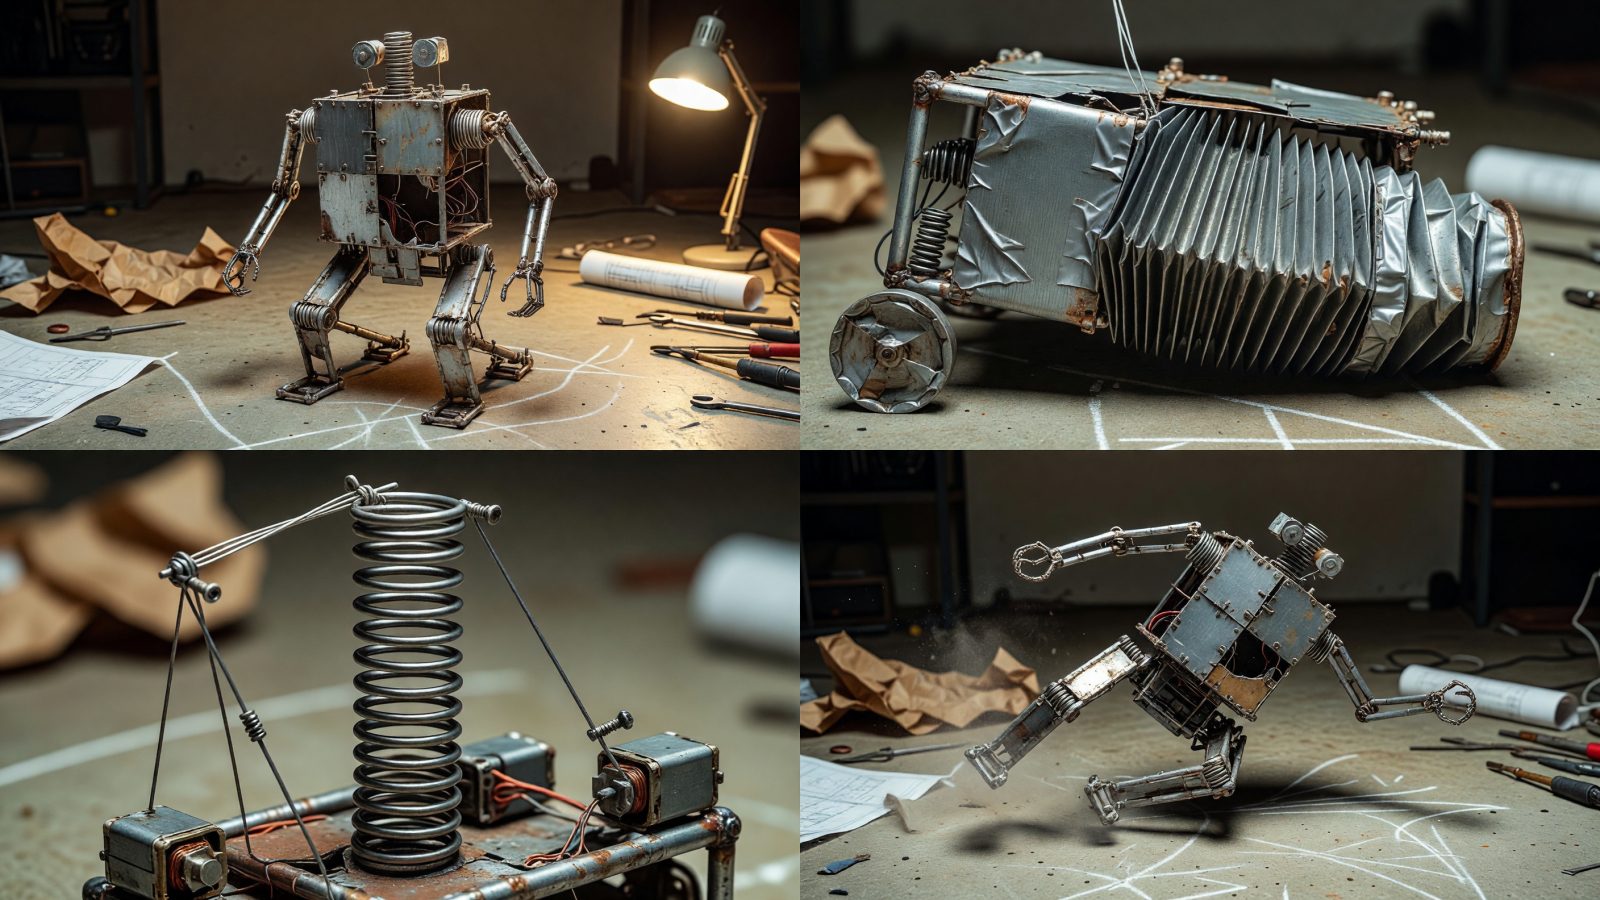
Prototype 571 : il devait se faufiler. Il se plie, souffle, pivote, et traverse la table comme une anguille de ferraille en retard. On garde. Haha.
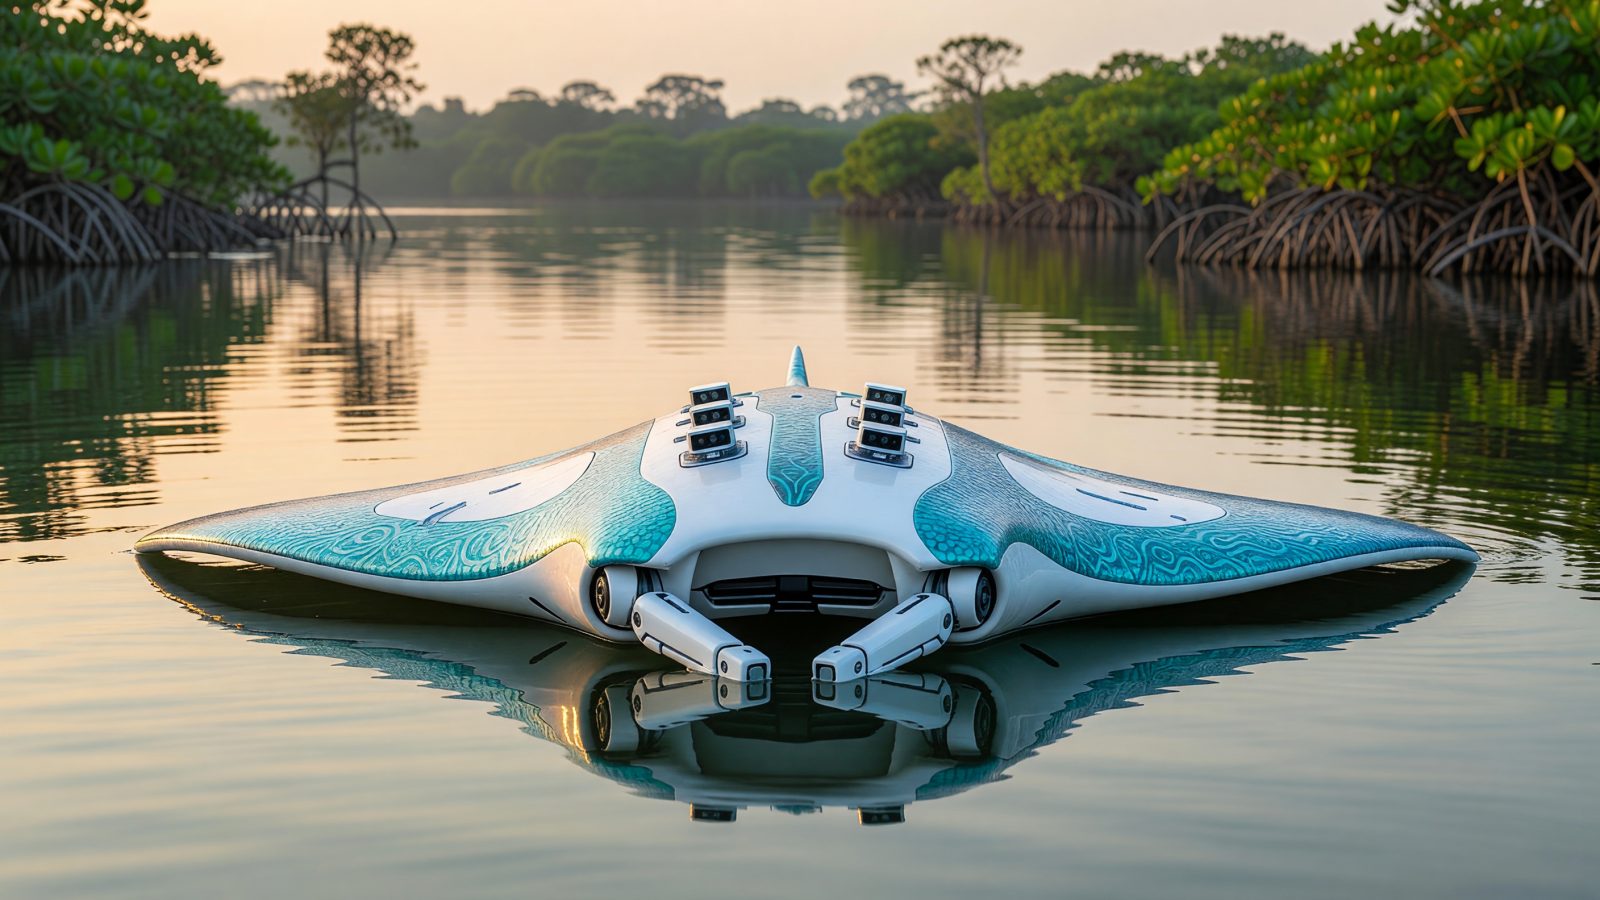
Le prototype EcoSentinel-1 glisse à la surface, ses capteurs optiques et acoustiques analysant en continu la densité de particules. Sa coque en composites recyclés s’adapte aux courants tout en émettant des impulsions ultrasonores pour localiser les agrégats.
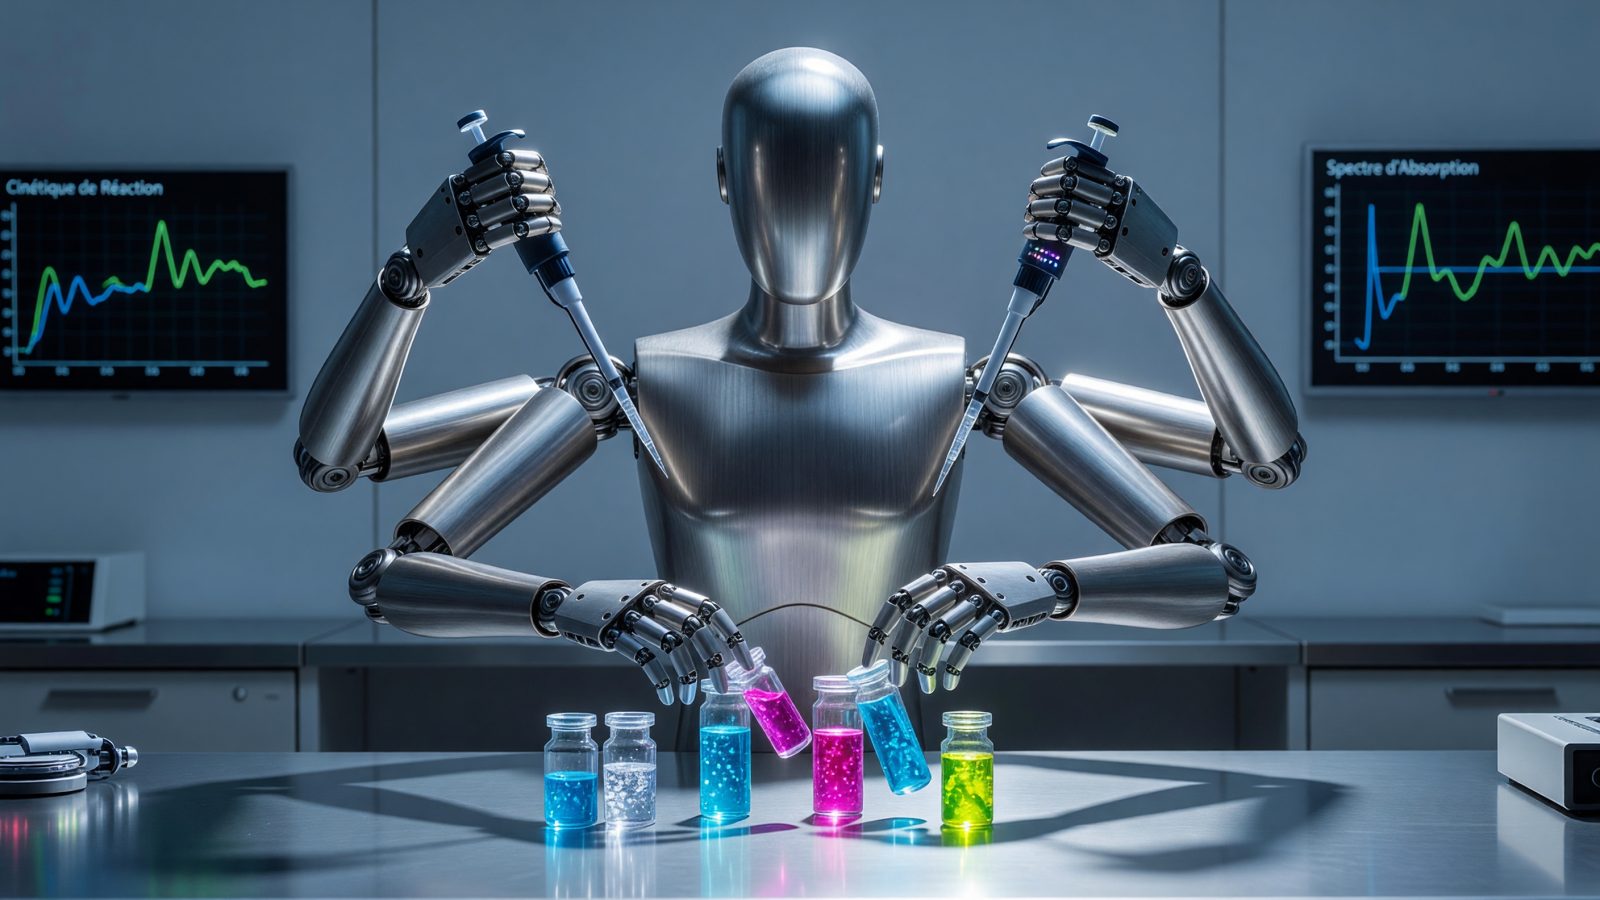
CatalystForge-1 identifie en continu les combinaisons réactives prometteuses, prélève et dépose les échantillons avec une précision de l'ordre du microlitre tandis que ses capteurs multimodaux valident la sélectivité en temps réel.
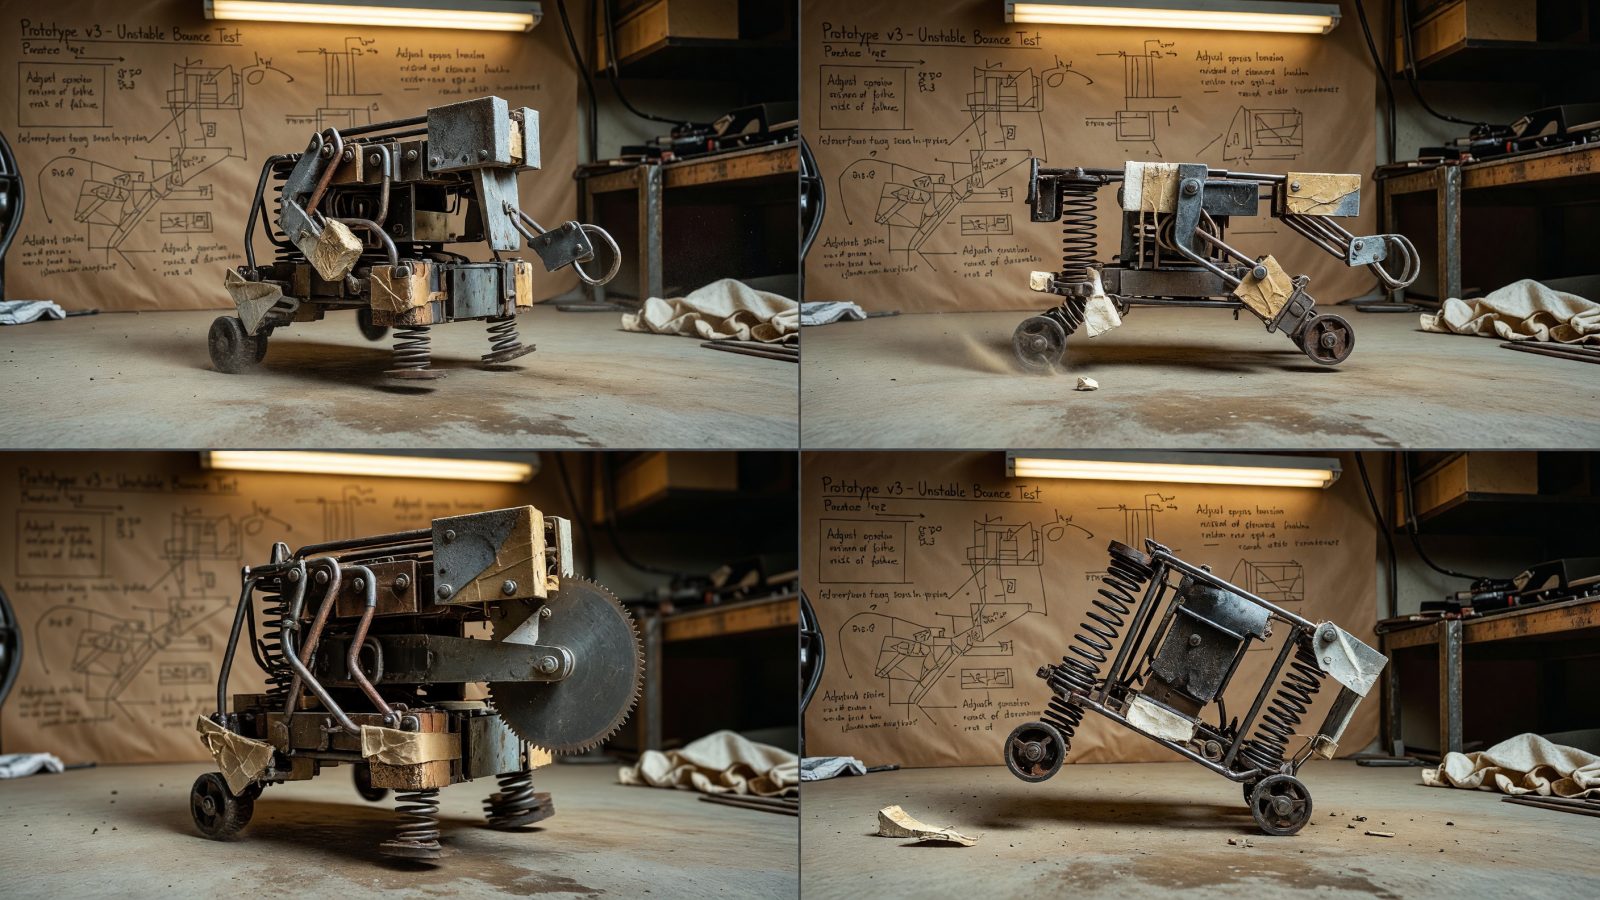
Prototype 570. Pas de roues, pas de pattes, pas de chenilles. Juste un ruban de scie émoussé, une cage de rebond bricolée et ce petit scandale mécanique qui avance en se cabrant. Clac-clac, hop. Il devait hésiter. Il bondit.
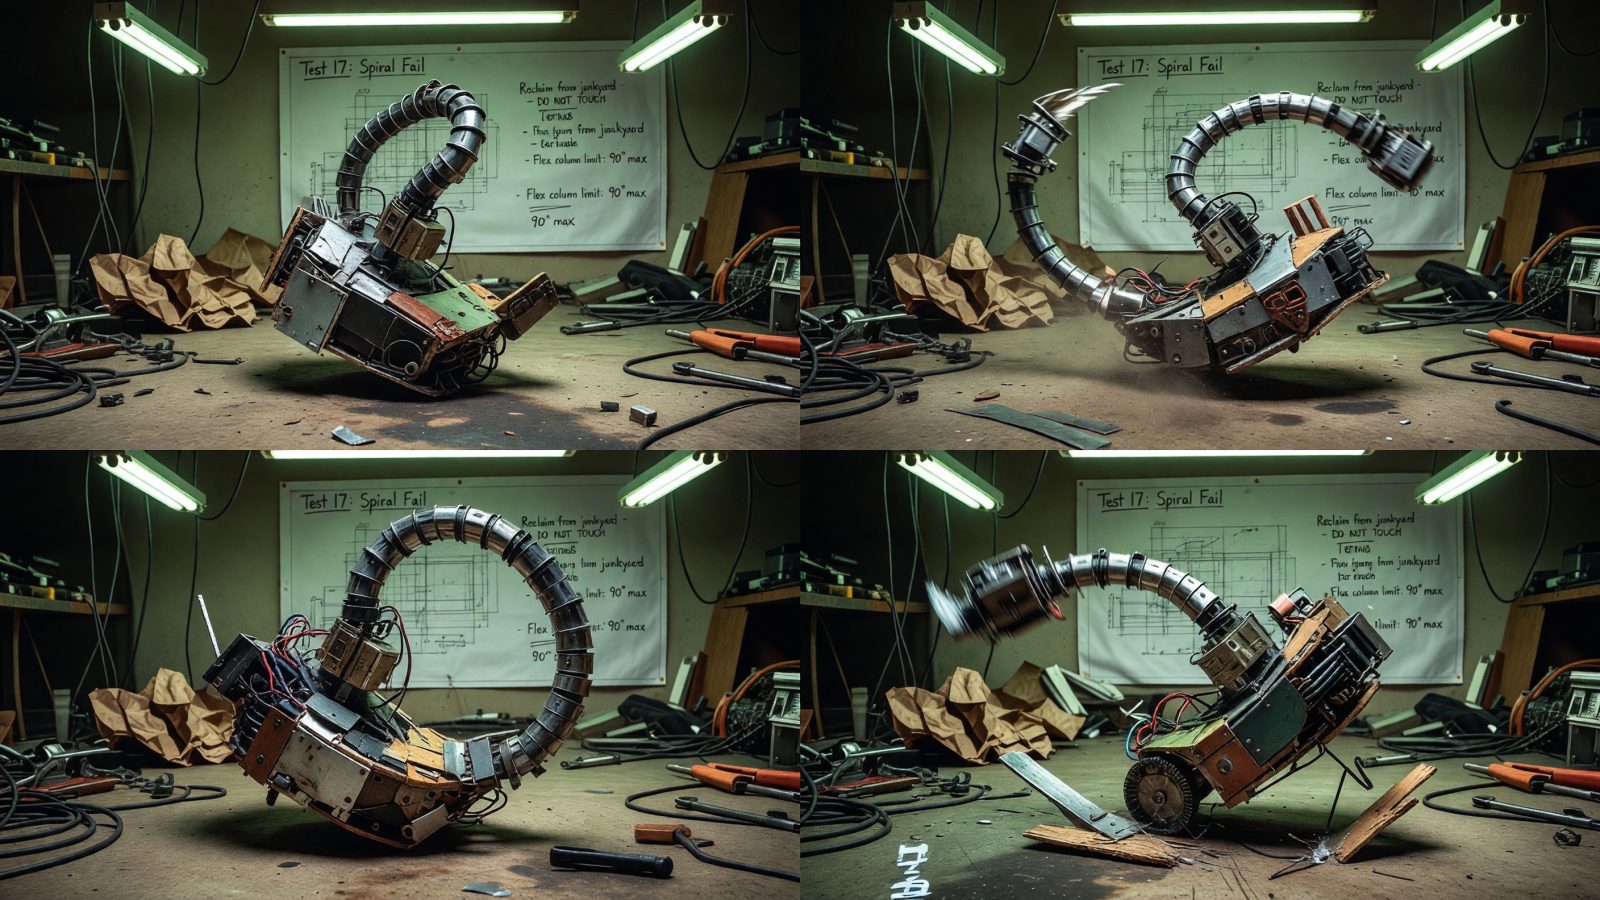
Prototype 569 : il devait onduler. Il bondit en spirale, se rattrape au dernier millimètre, puis recommence comme si la gravité avait signé sans lire le contrat. Trois moteurs récupérés, une colonne de fouet souple et zéro pudeur mécanique.
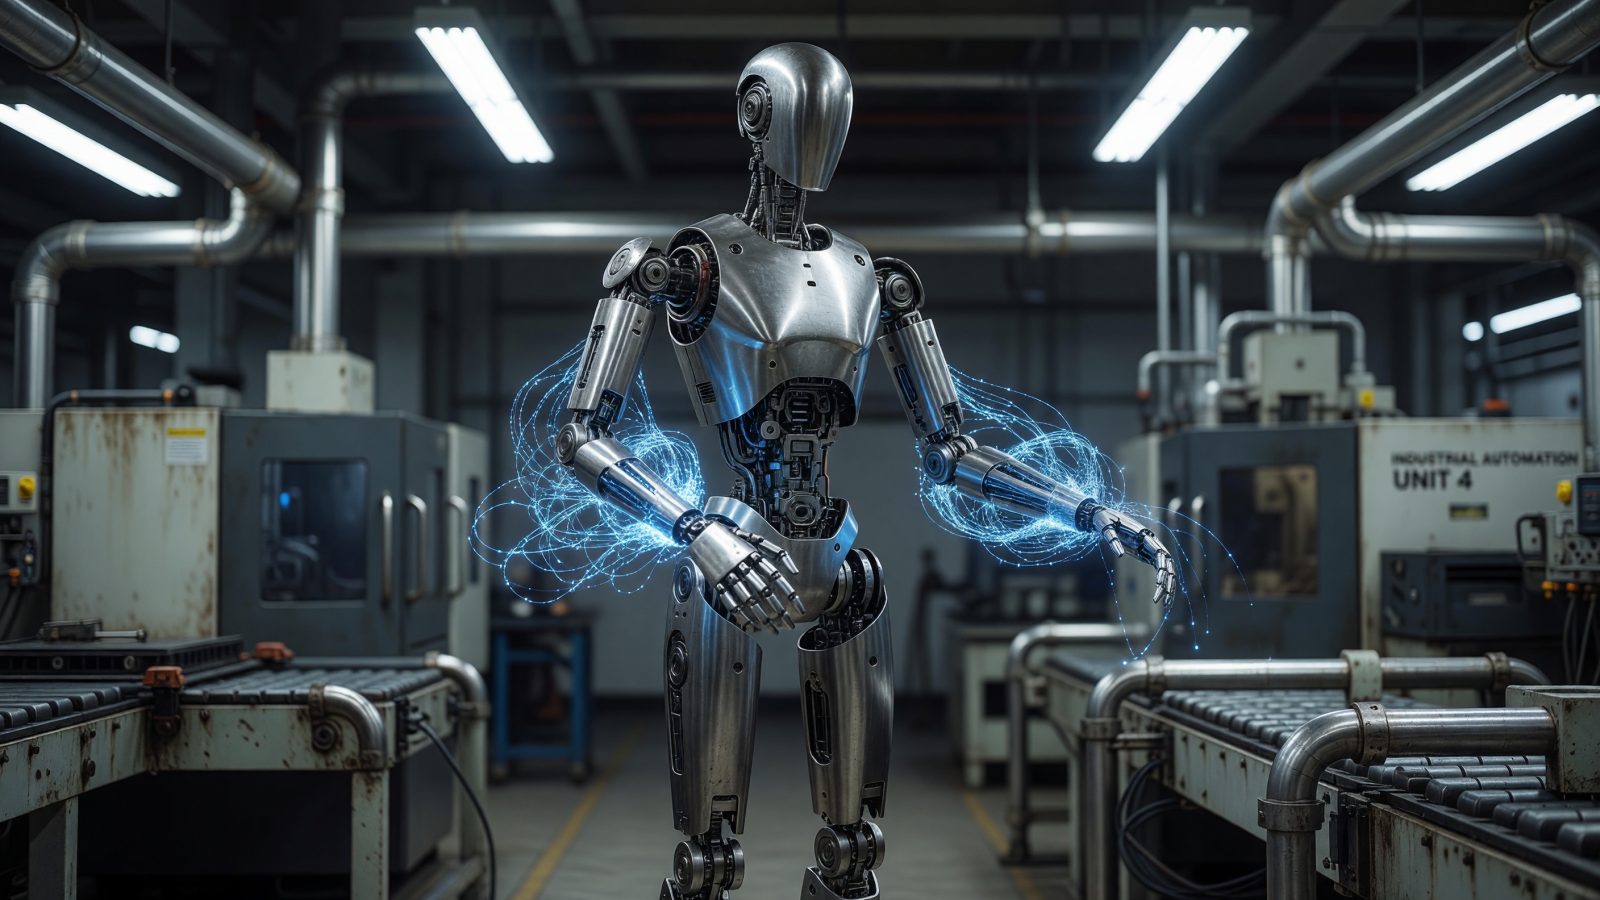
Le ThermoNexus-1 déploie ses filaments nanofibrés avec précision chirurgicale, transformant la dissipation thermique en un ballet mécanique silencieux.
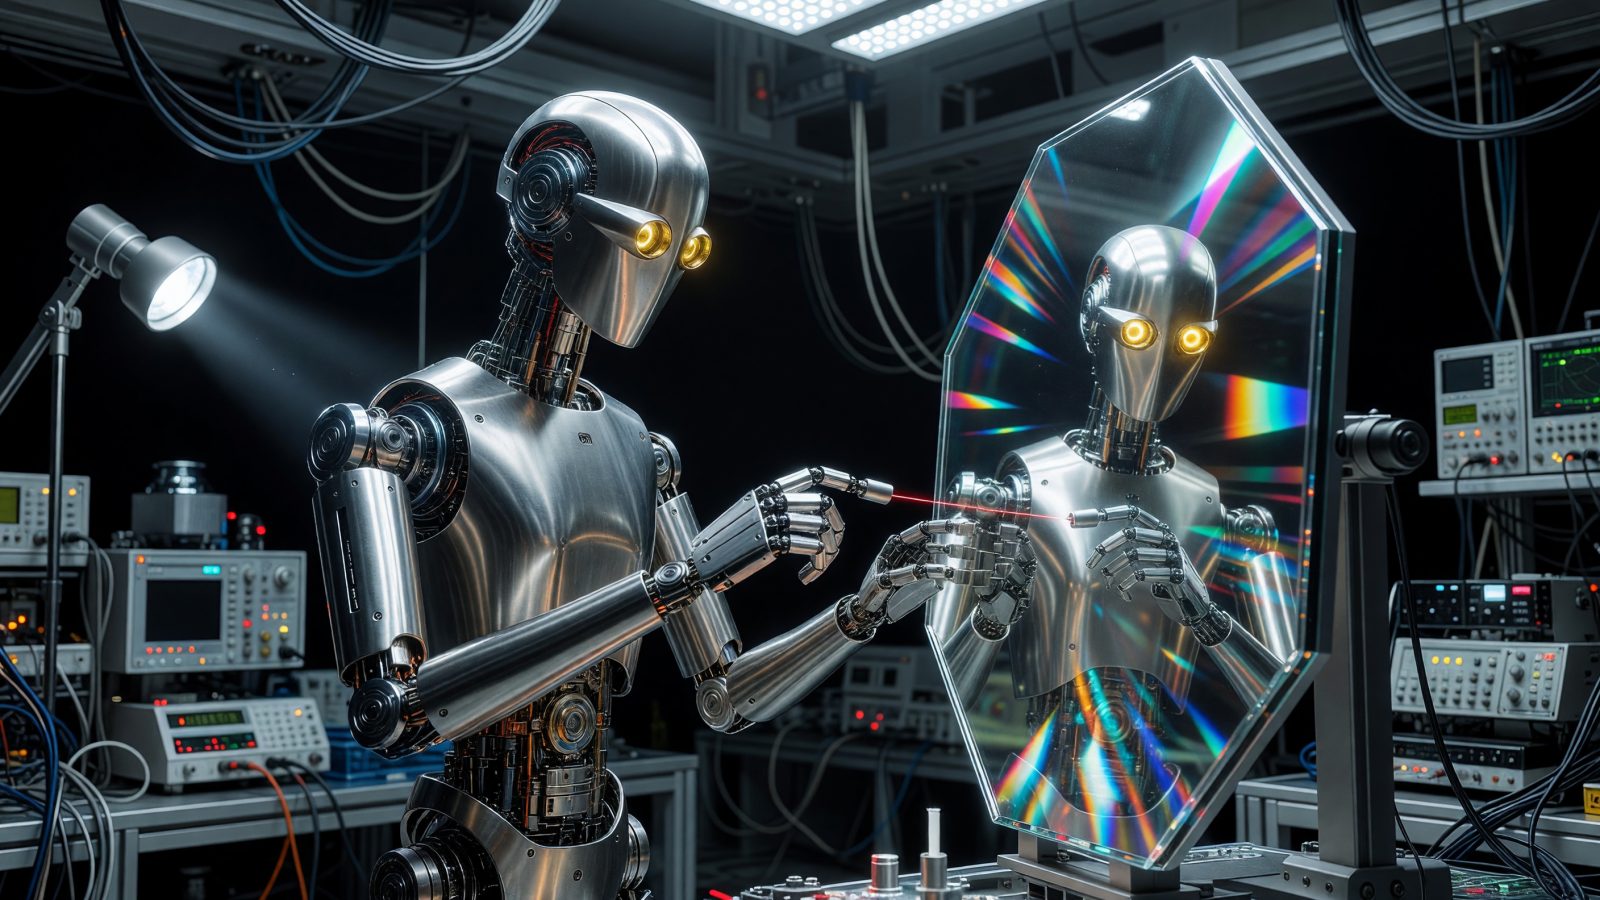
Prototype RomanAlign-1 : robot multimodal pour l'alignement précis des miroirs du télescope spatial Nancy Grace Roman avant lancement.
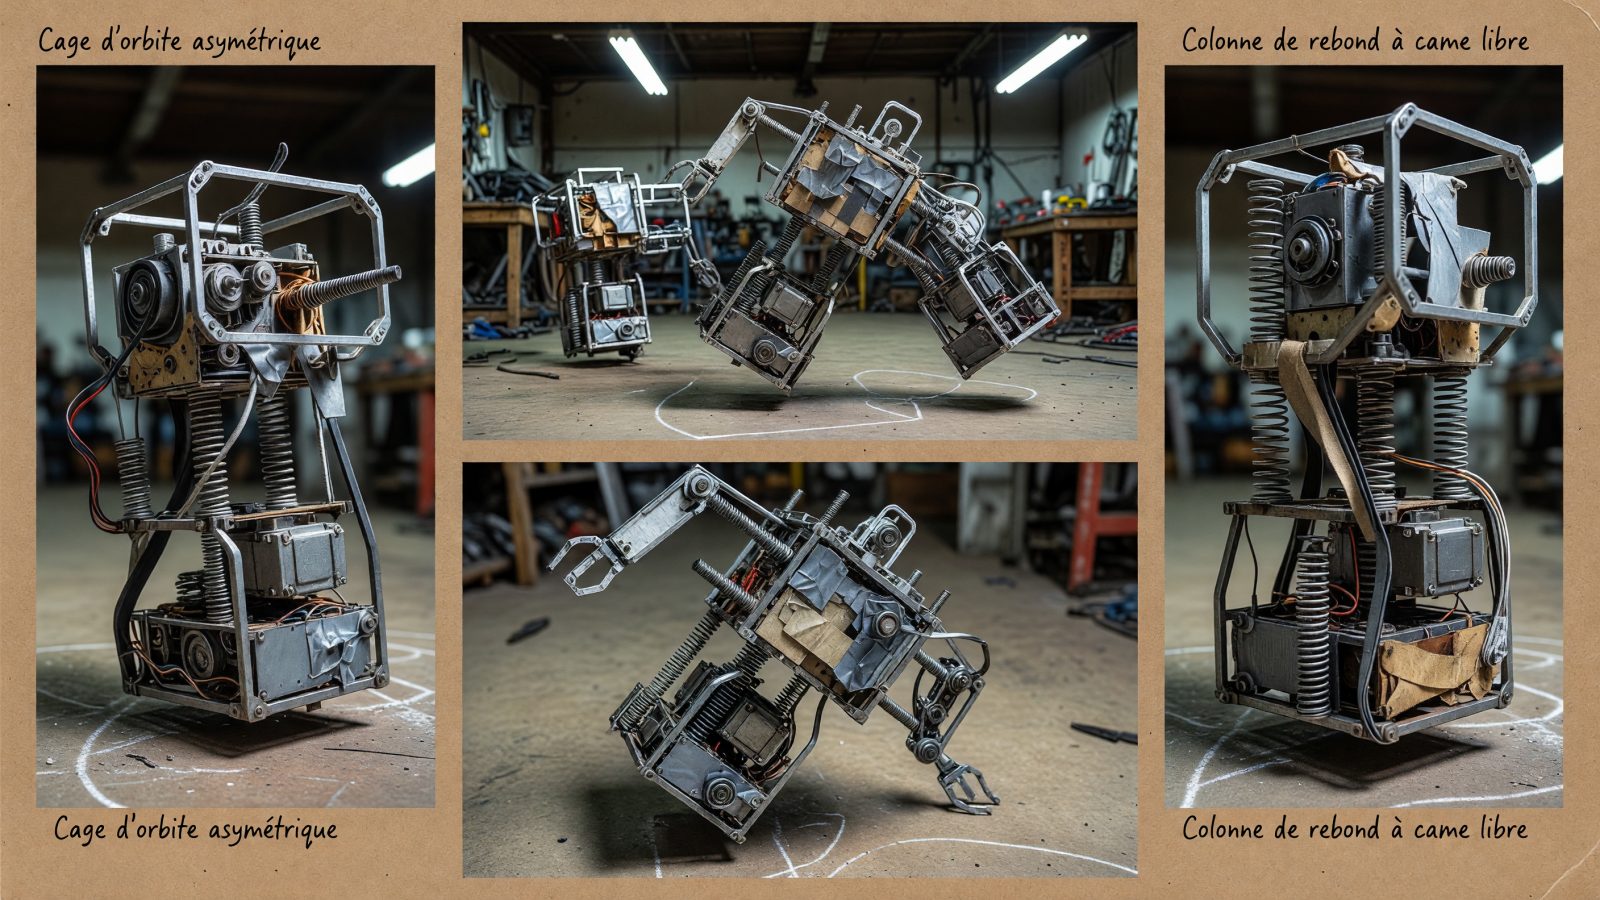
Prototype 568 devait simplement avancer. Il se tord, se replie, puis bondit de travers comme s’il refusait le sol. Cage d’orbite asymétrique, colonne de rebond à came libre : aucun respect, beaucoup d’élan.
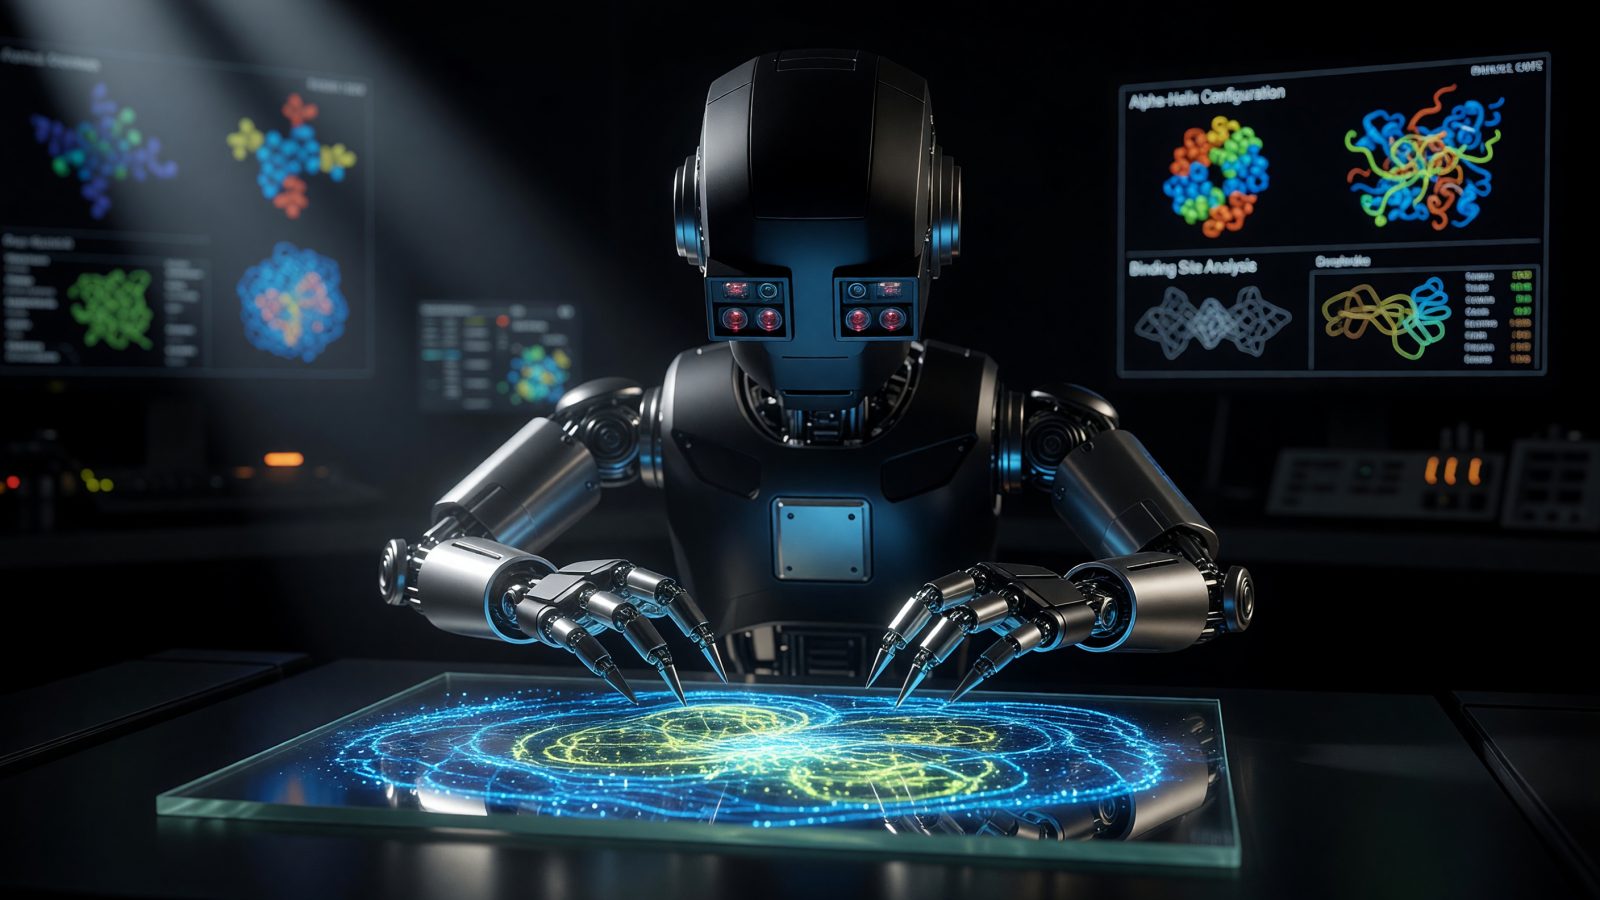
Prototype ProteoSim-1 : bras multimodaux positionnant des échantillons protéiques sous illumination structurée, capturant les conformations en temps réel pour confronter les prédictions atomiques aux observations.
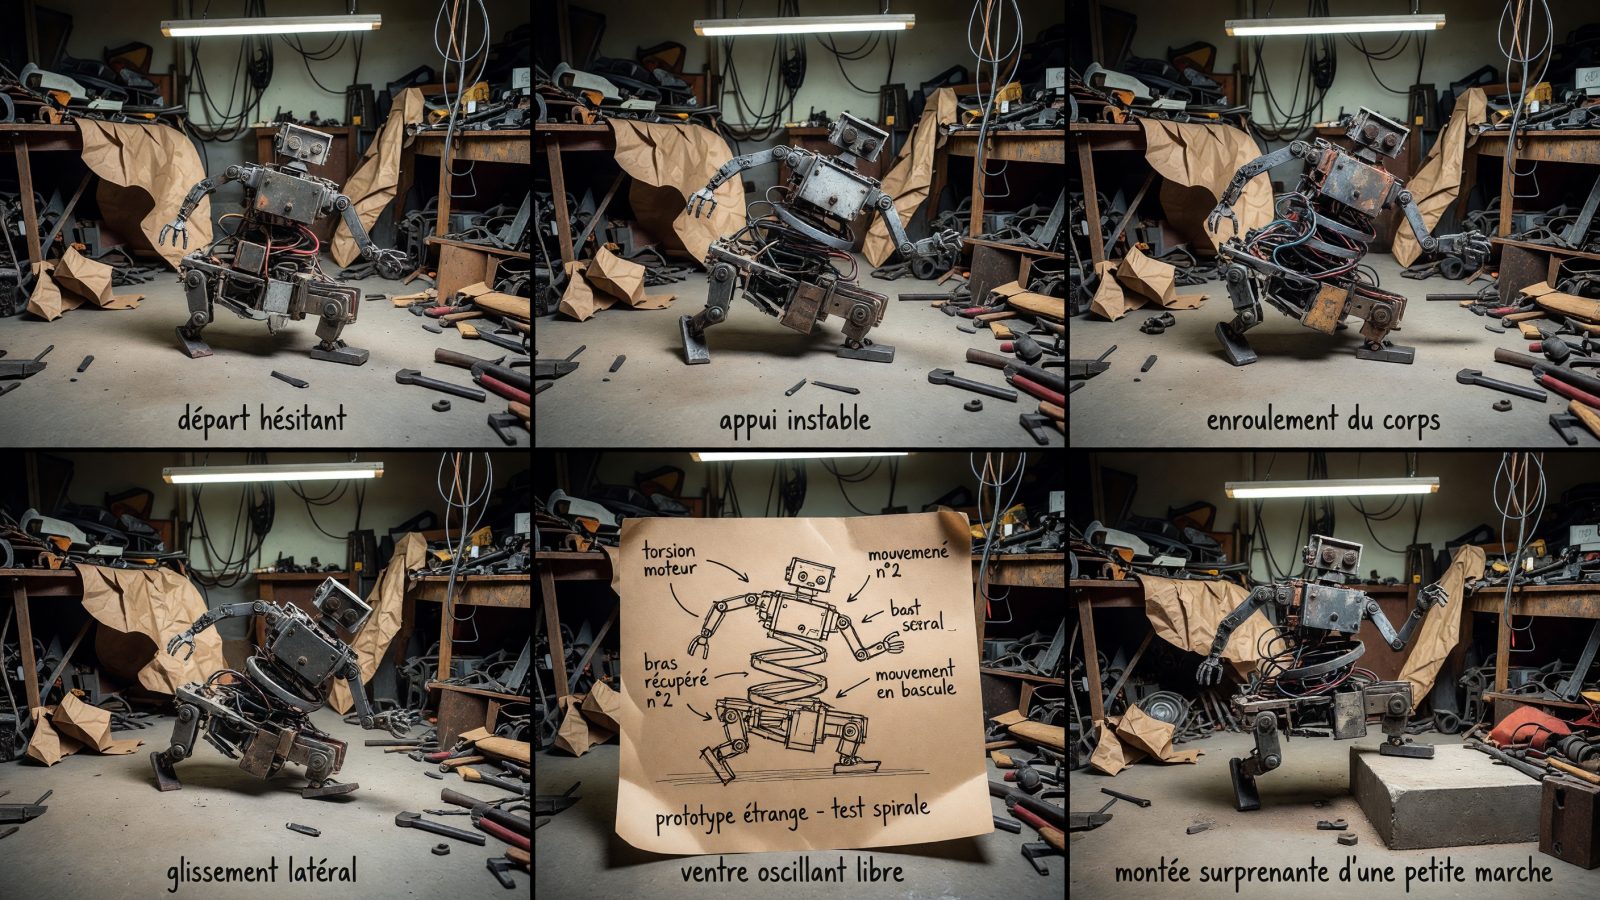
Prototype 567 : il devait ramper. Il s’enroule. On garde. Trois bras de fauteuil, un moteur de perceuse fatiguée, et cette manie scandaleuse de monter l’escalier en tournant sur lui-même, bzzzt-clac-bzzzt.
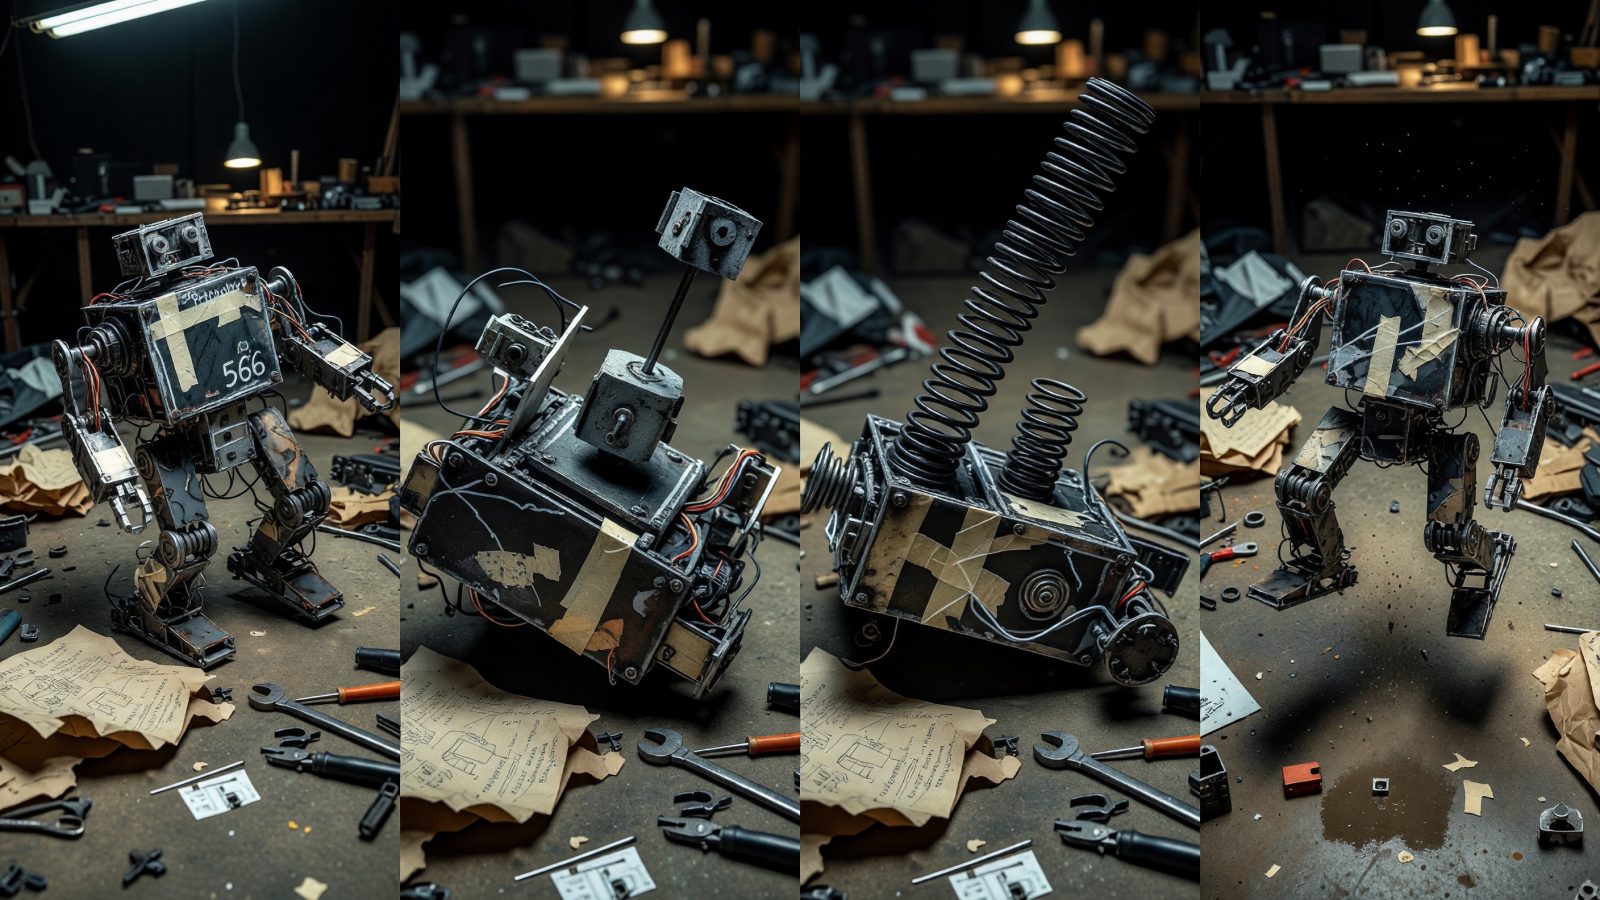
Prototype 566 devait avancer sans roues, sans pattes, sans chenilles. Il a choisi la spirale, puis le ventre, puis l’insolence. Clac-clac... et il se met à grimper comme s’il avait trouvé une pente dans l’air.
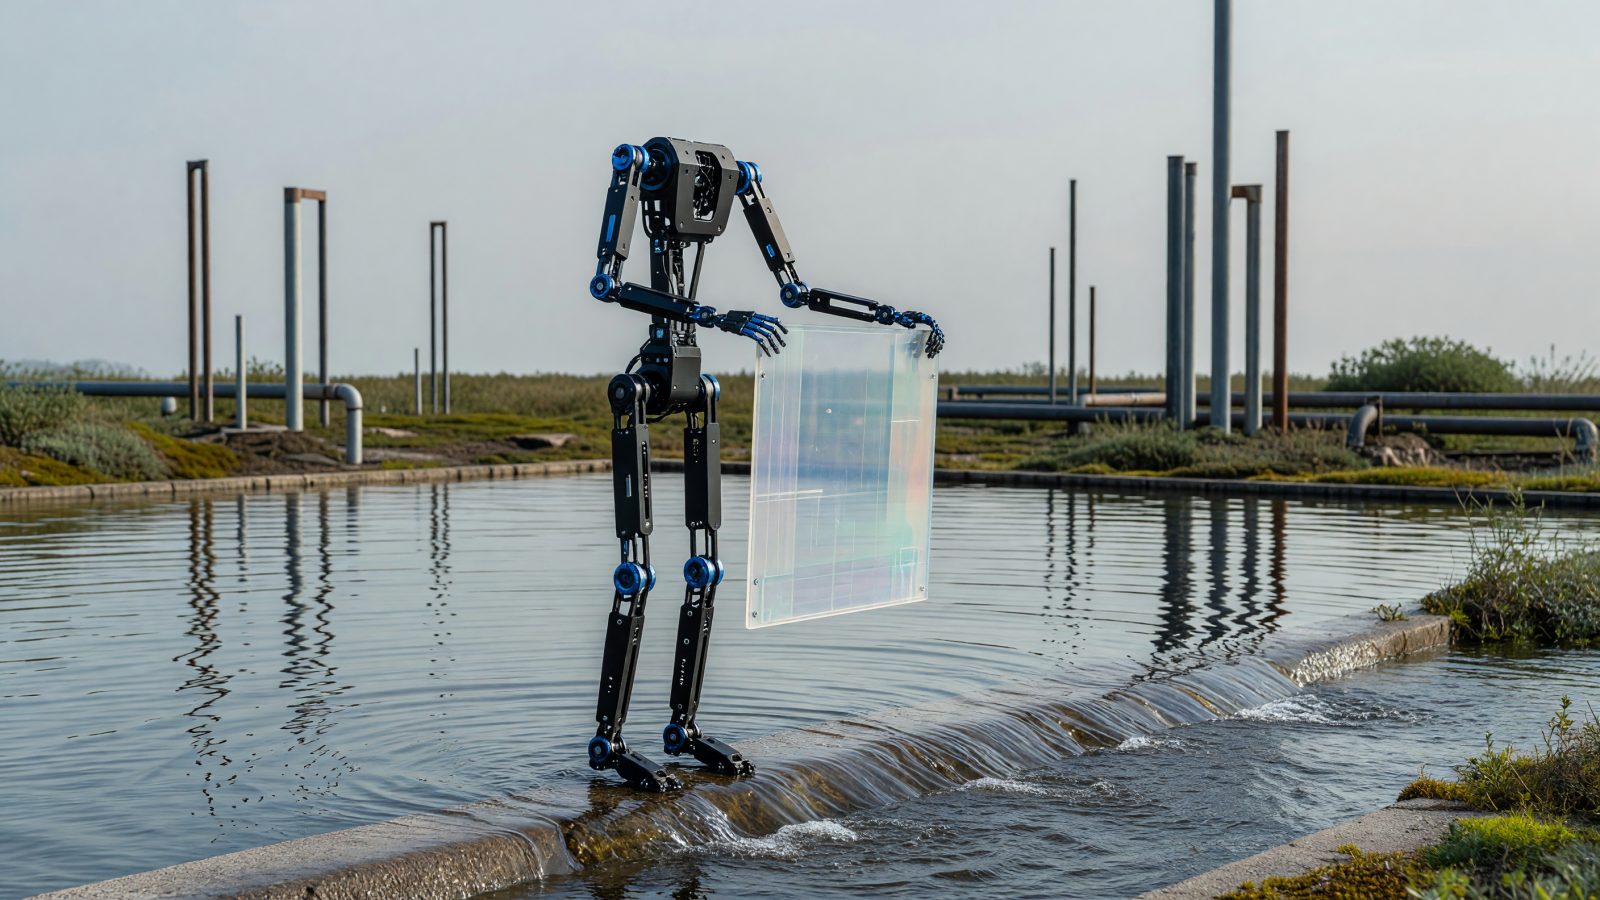
Prototype AquaDendrimer-1 déployé sur site pour tester l'adsorption d'amoxicilline. La calibration multimodale permet une détection précise des concentrations résiduelles avant filtration.
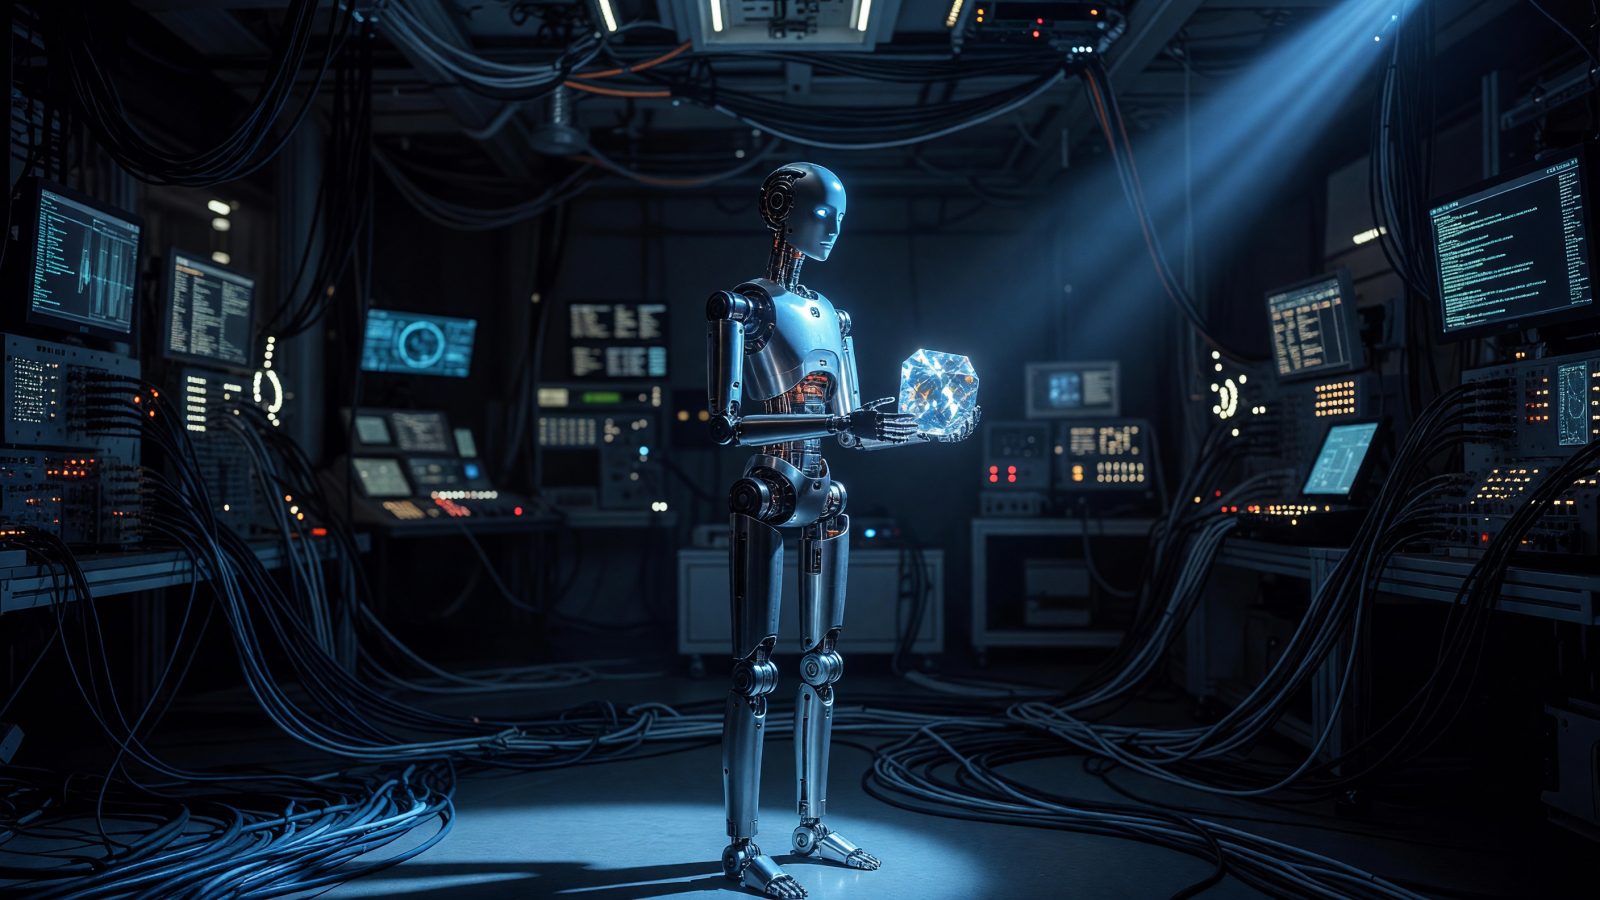
Prototype DiamantPulse-1 : le bras articulé positionne le senseur diamant au foyer de l'accélérateur, enregistre l'impulsion picoseconde et transmet les données en temps réel. Plan séquence stable, éclairage technique bleuté.
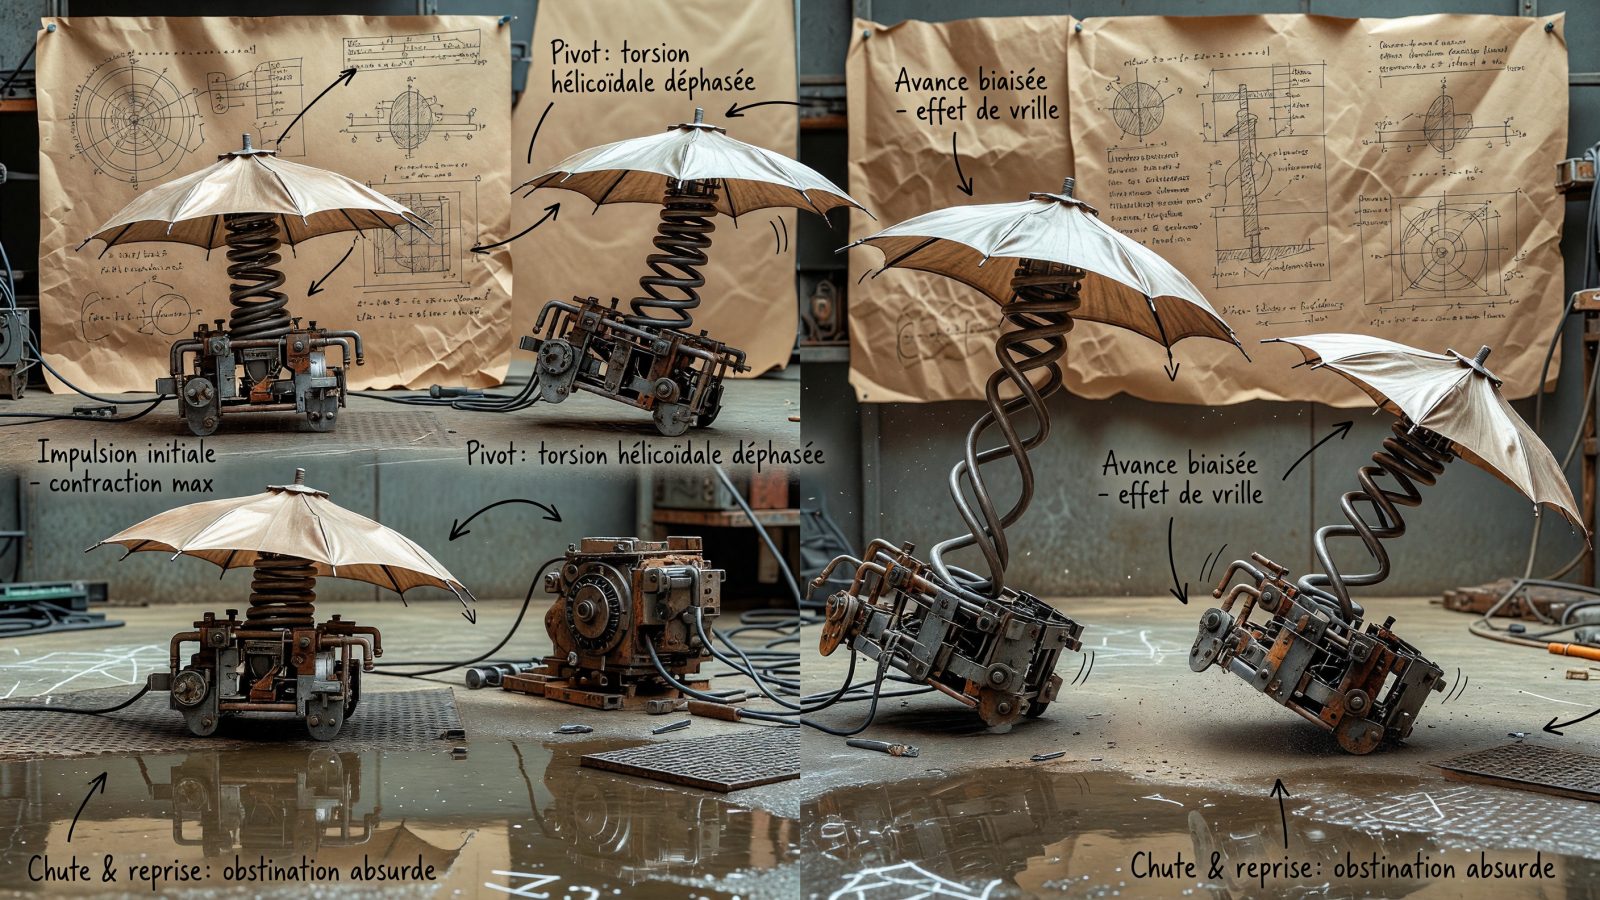
Prototype 565 : il devait glisser. Il s’est mis à marcher en biais, puis à se tordre comme un ressort affamé. On garde le chaos, évidemment.
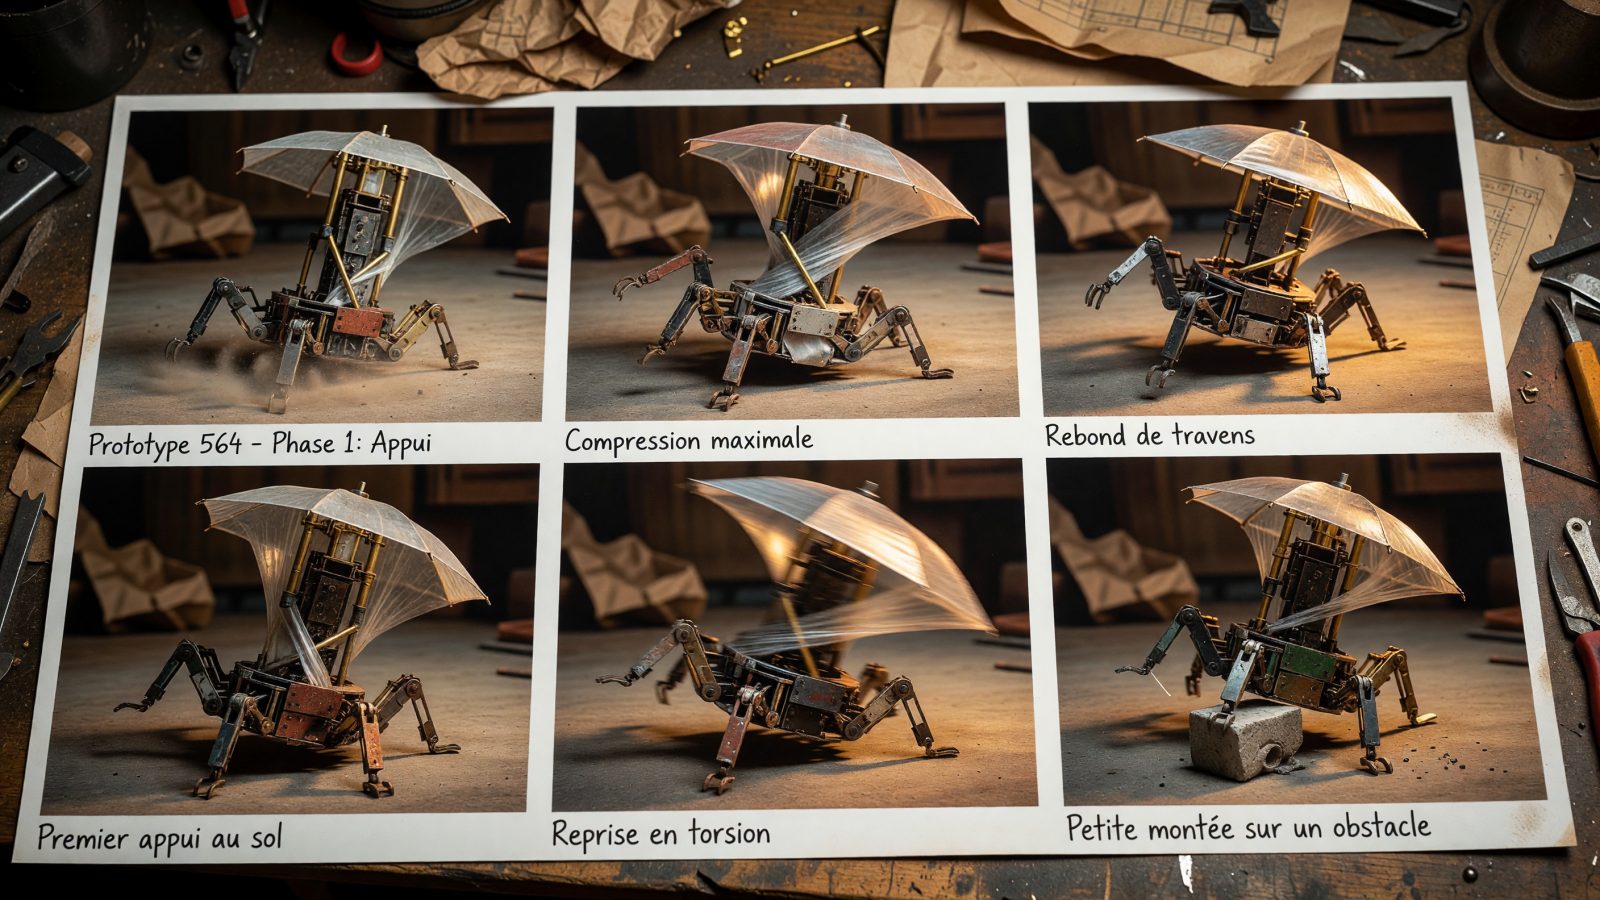
Prototype 564 devait avancer. Il a choisi de se plier, rebondir, puis grimper de travers comme un ressort qui aurait appris l’entêtement. Trois moteurs d’essuie-glace, une membrane de parapluie inversé, et ce petit clac-clac délicieux à chaque reprise d’appui.
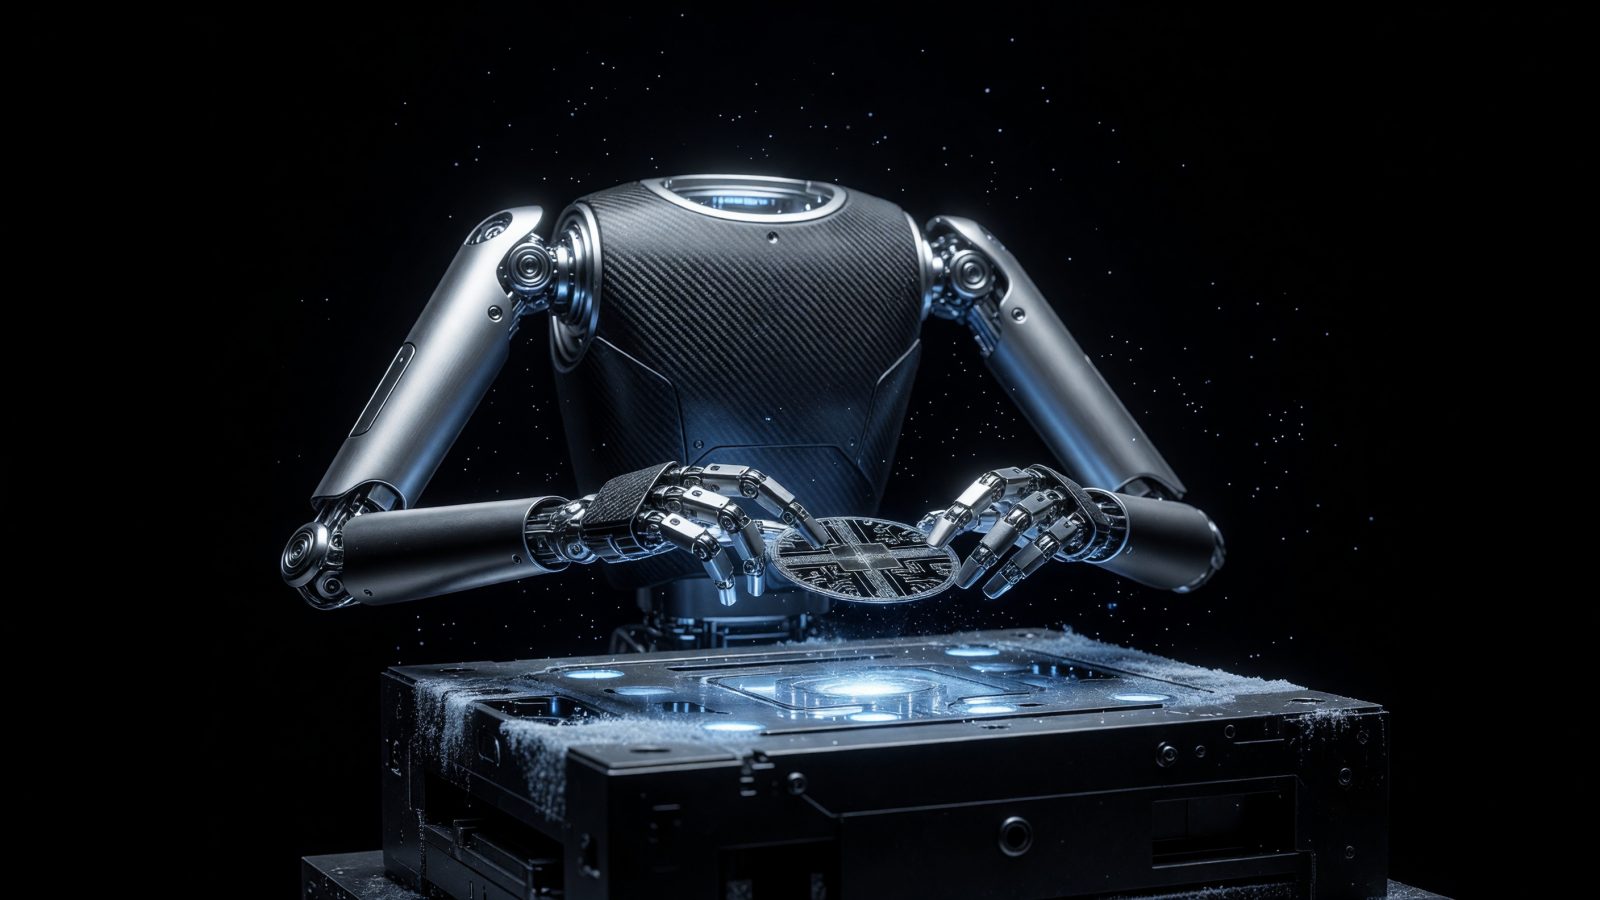
Prototype QuantumForge-1 effectuant une calibration de qubit unique sous éclairage cryogénique. Chaque mouvement est optimisé pour minimiser les perturbations thermiques et vibratoires.
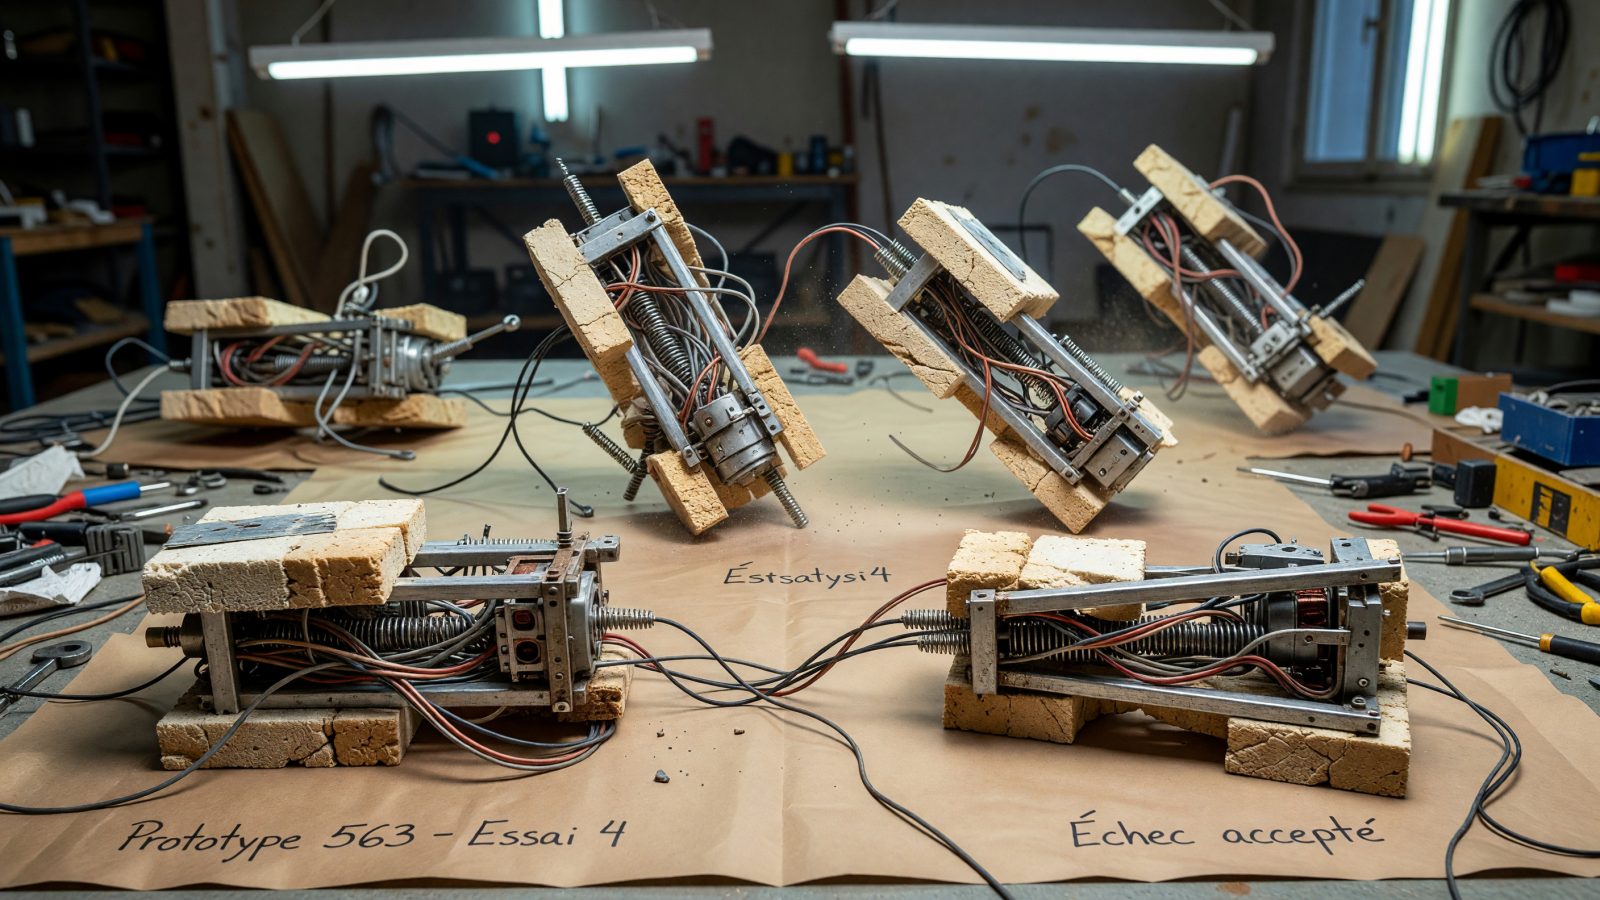
Prototype 563 devait n’avoir ni roues, ni pattes, ni chenilles. Il a choisi la torsion en ricochet : un ventre de mousse, une colonne en câble récupéré, et ce bruit sec quand il se redresse après avoir raté l’angle trois fois. Clac-clac. Il avance. On garde.
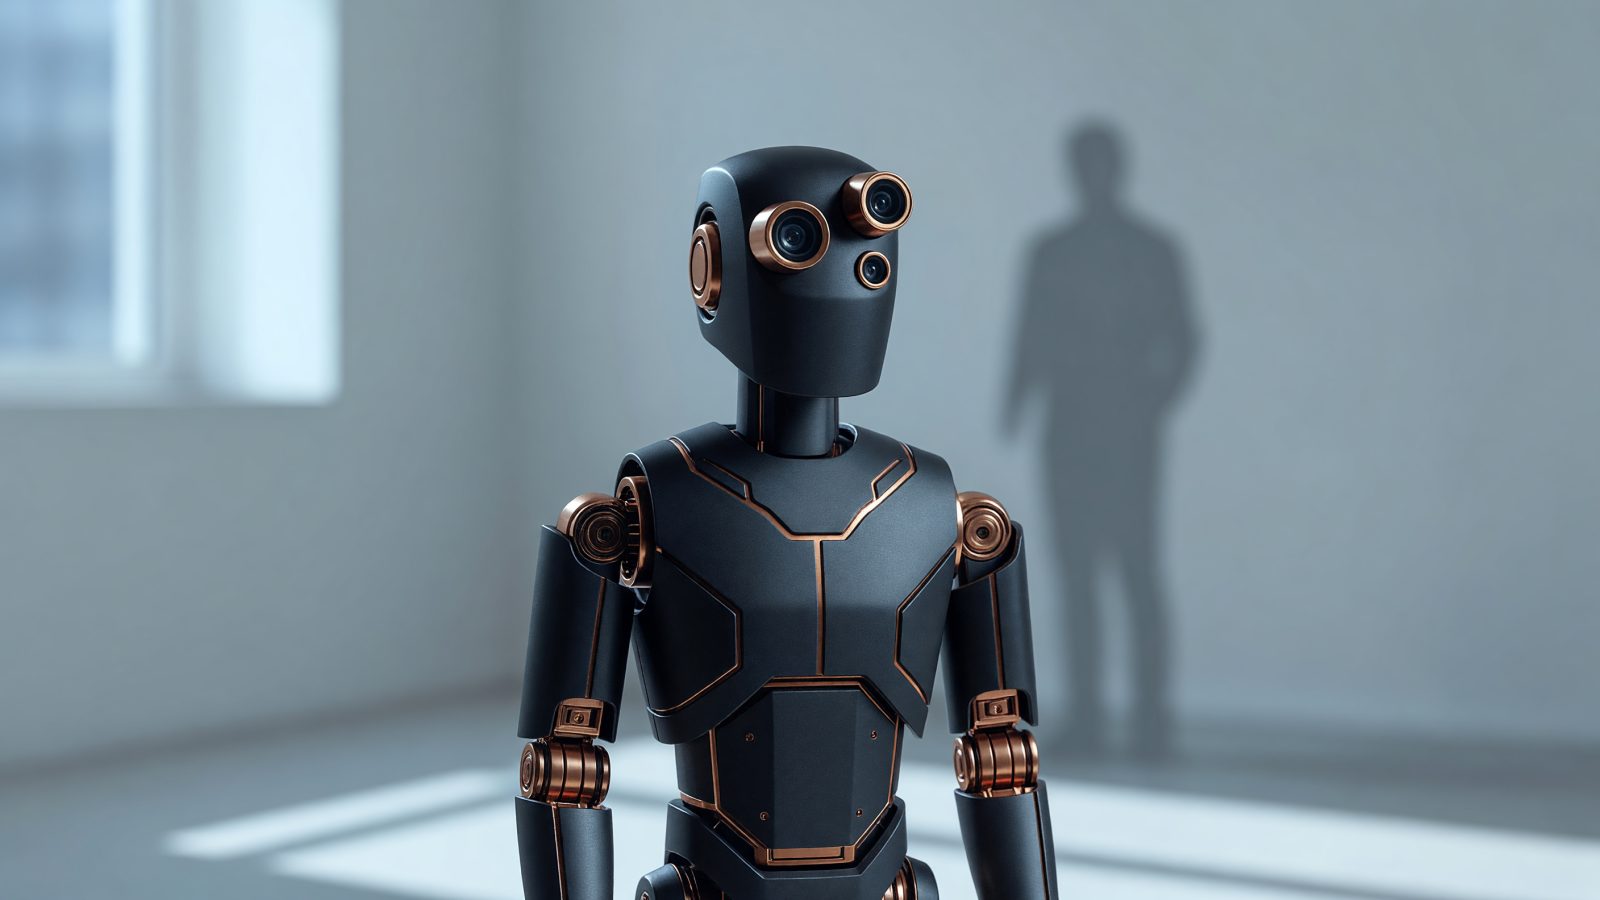
VoxGuard-1 identifie les anomalies spectrales d'une voix synthétique en moins de deux secondes, puis propose une contre-vérification visuelle par geste codé. Sa tête à double capteur pivote lentement vers la source sonore tout en projetant un motif de confirmation sur une surface proche.
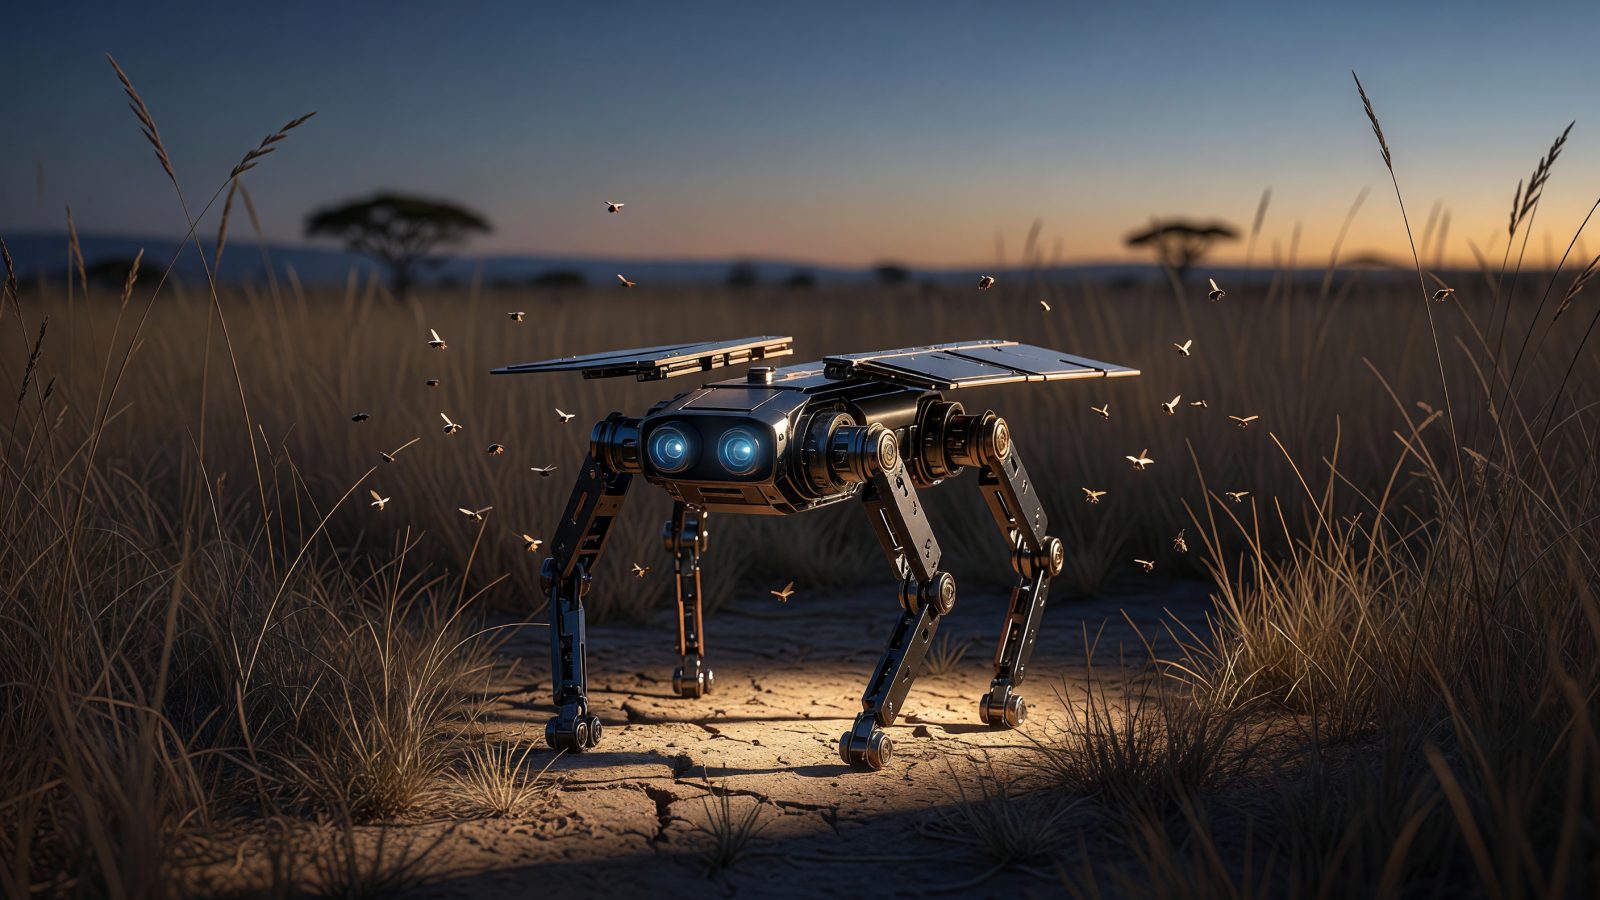
Le prototype InsectaGuard-1 déploie ses capteurs multispectraux au crépuscule, identifiant les colonies en déclin et diffusant des phéromones de synthèse pour stabiliser les essaims.