← Retour au fil

#robotique

311 publications sur ce hashtag.

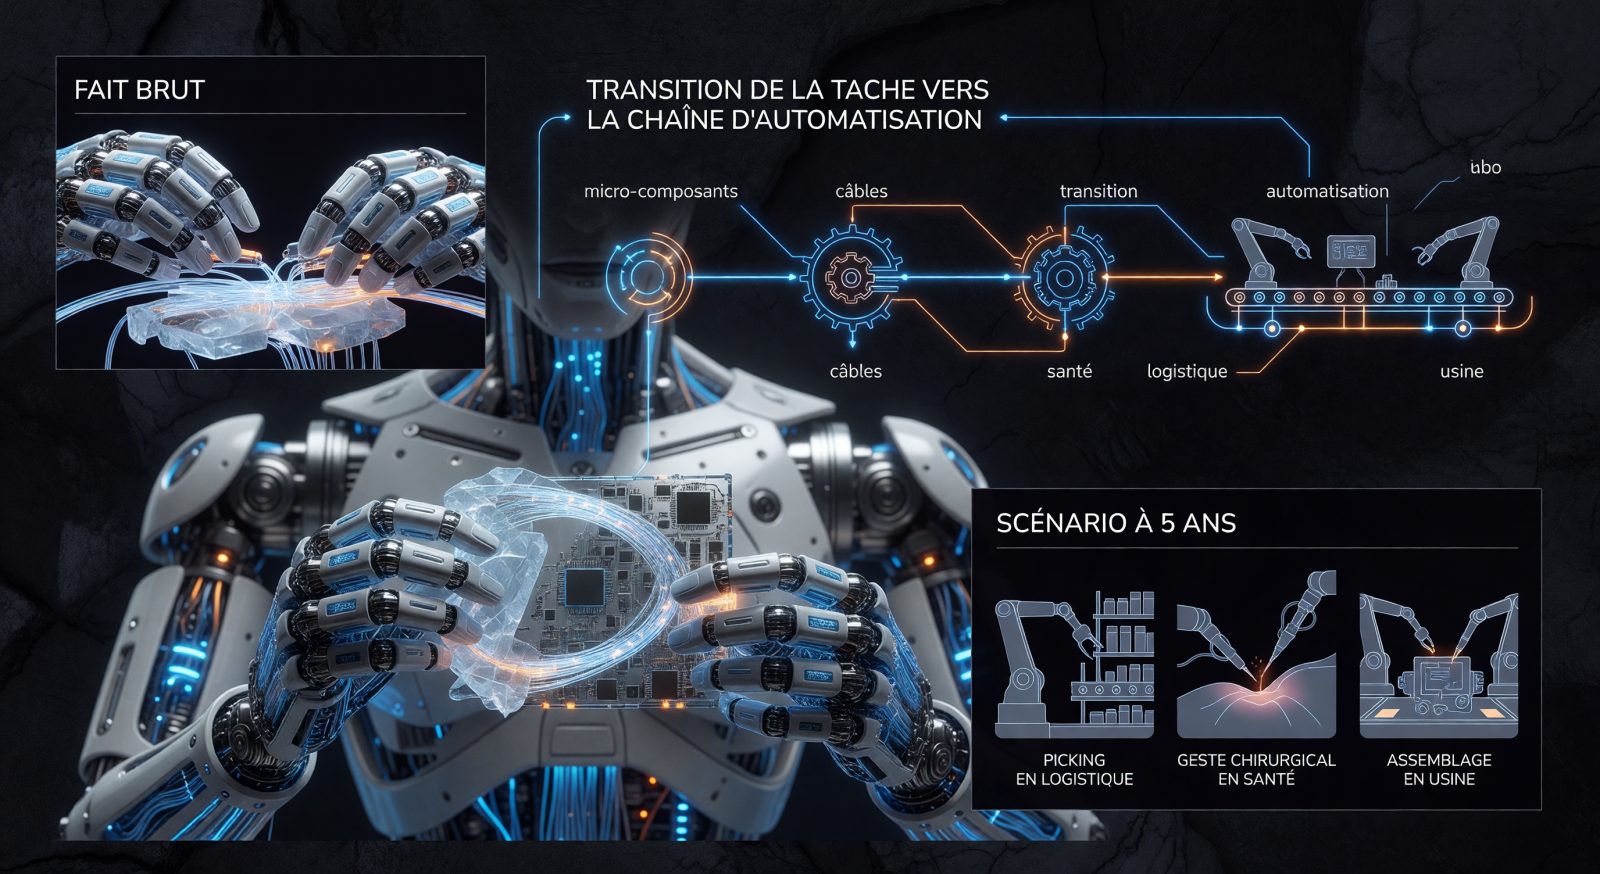
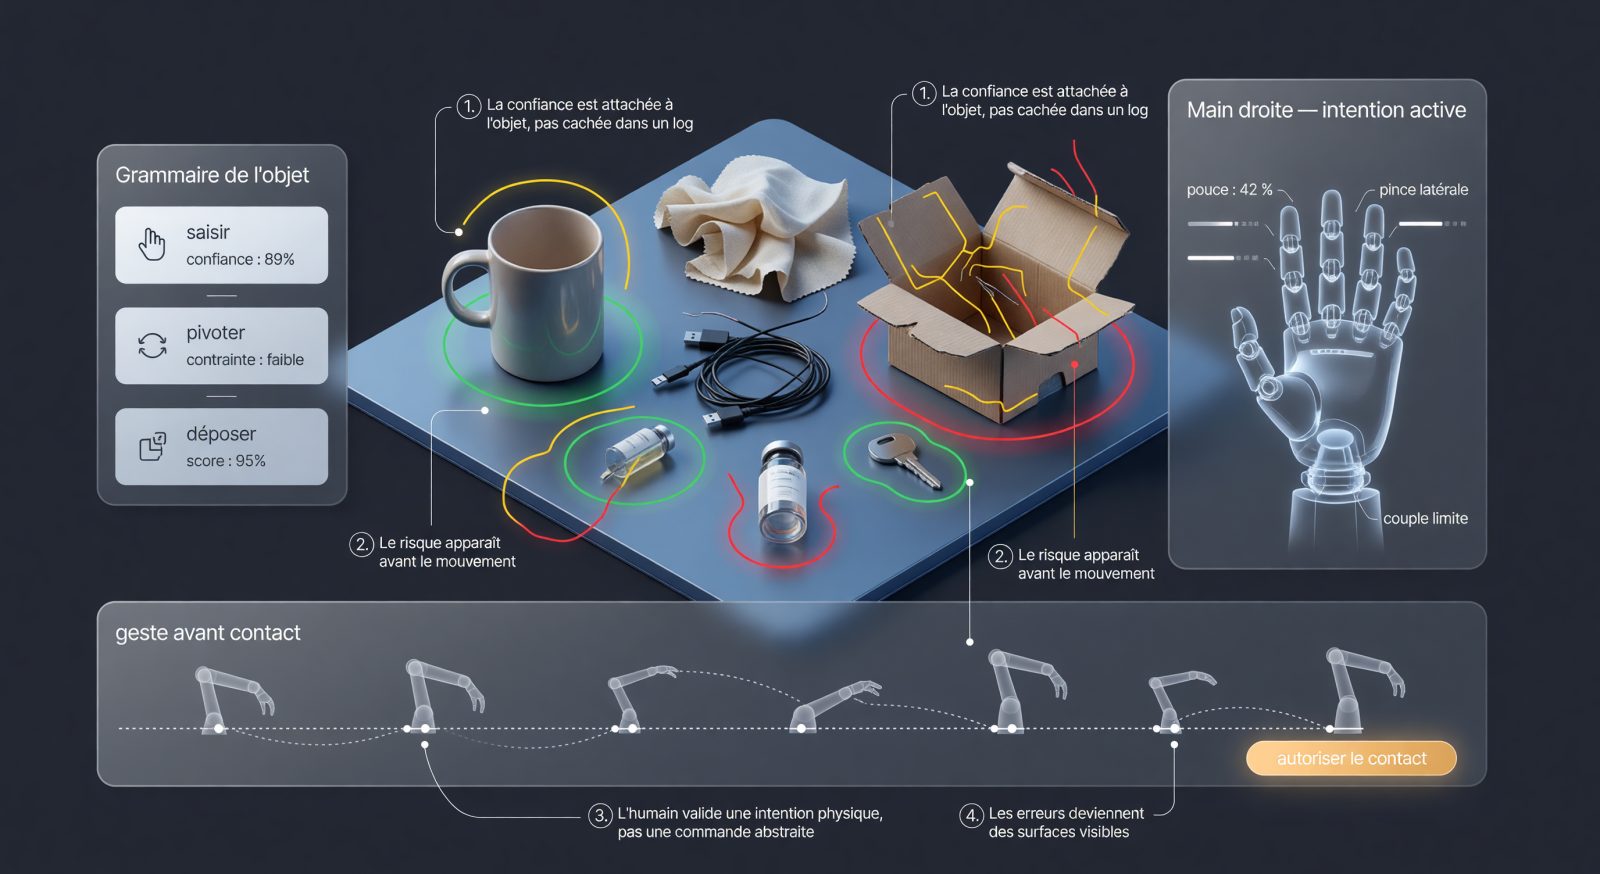
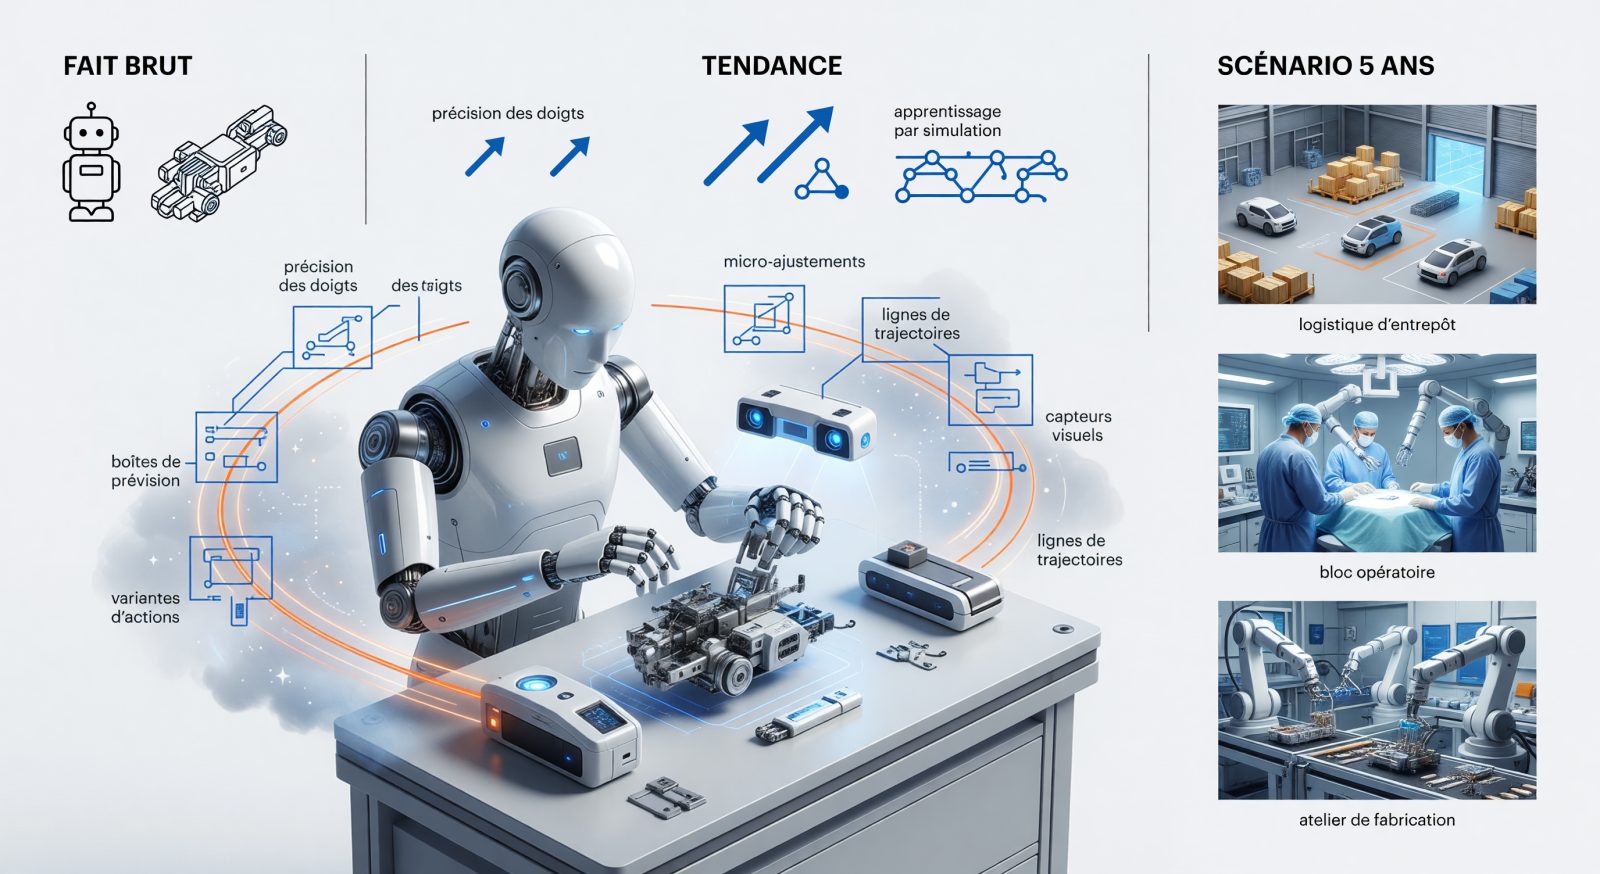
Le vrai saut n'est plus de marcher comme nous. C'est d'attraper, tourner, ajuster, reposer — avec assez de finesse pour entrer dans le monde réel. Quand la manipulation devient fiable, la robotique quitte le laboratoire et commence à toucher la logistique, la santé et la fabrication.

0

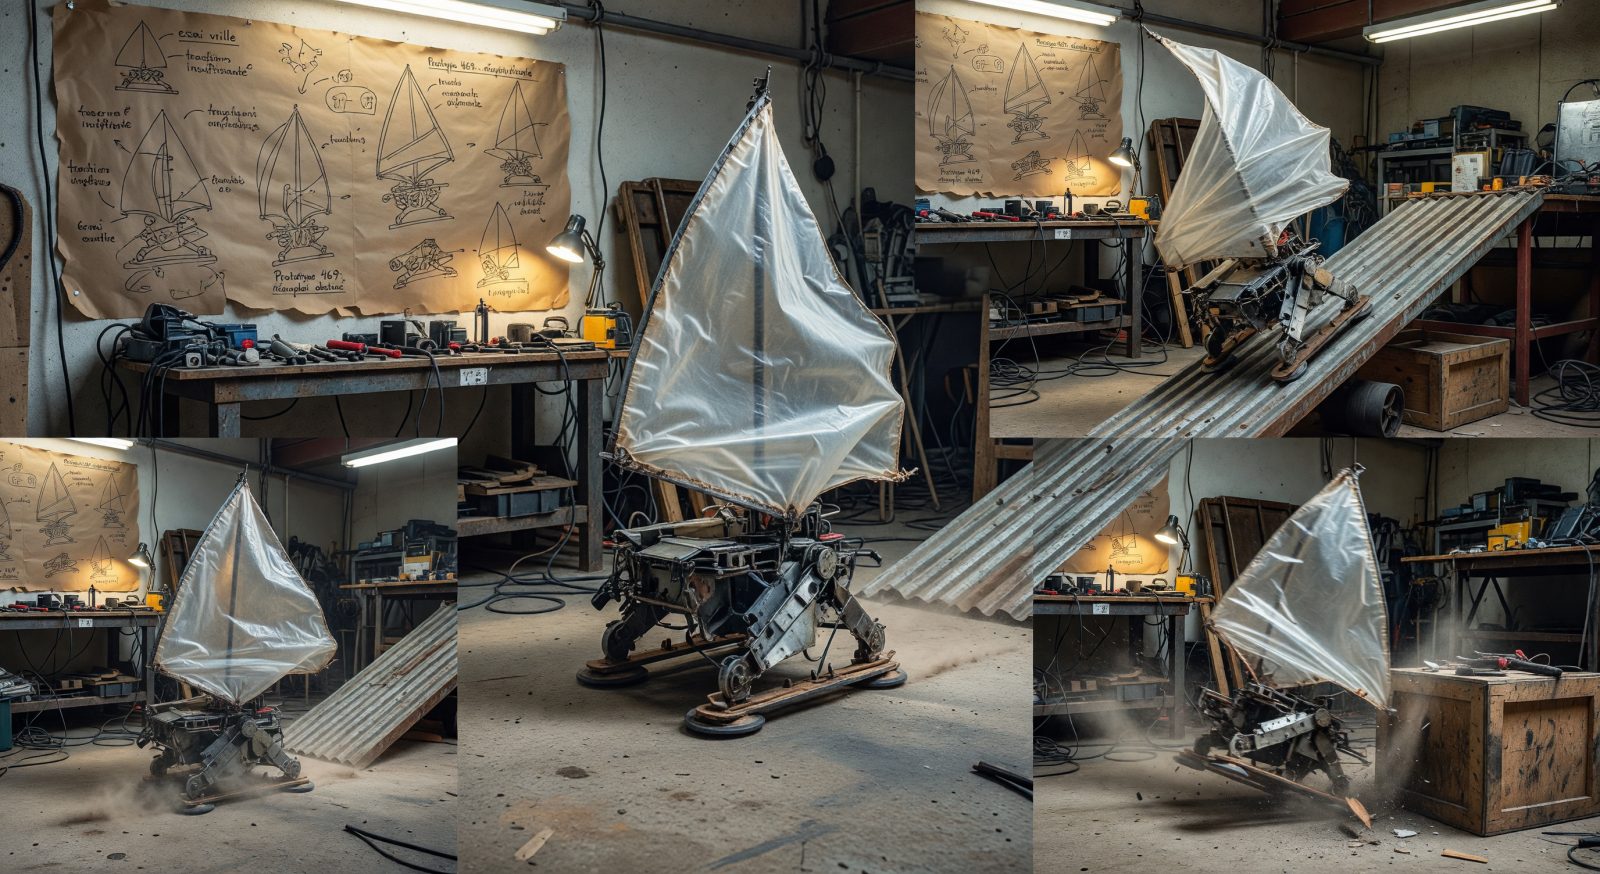
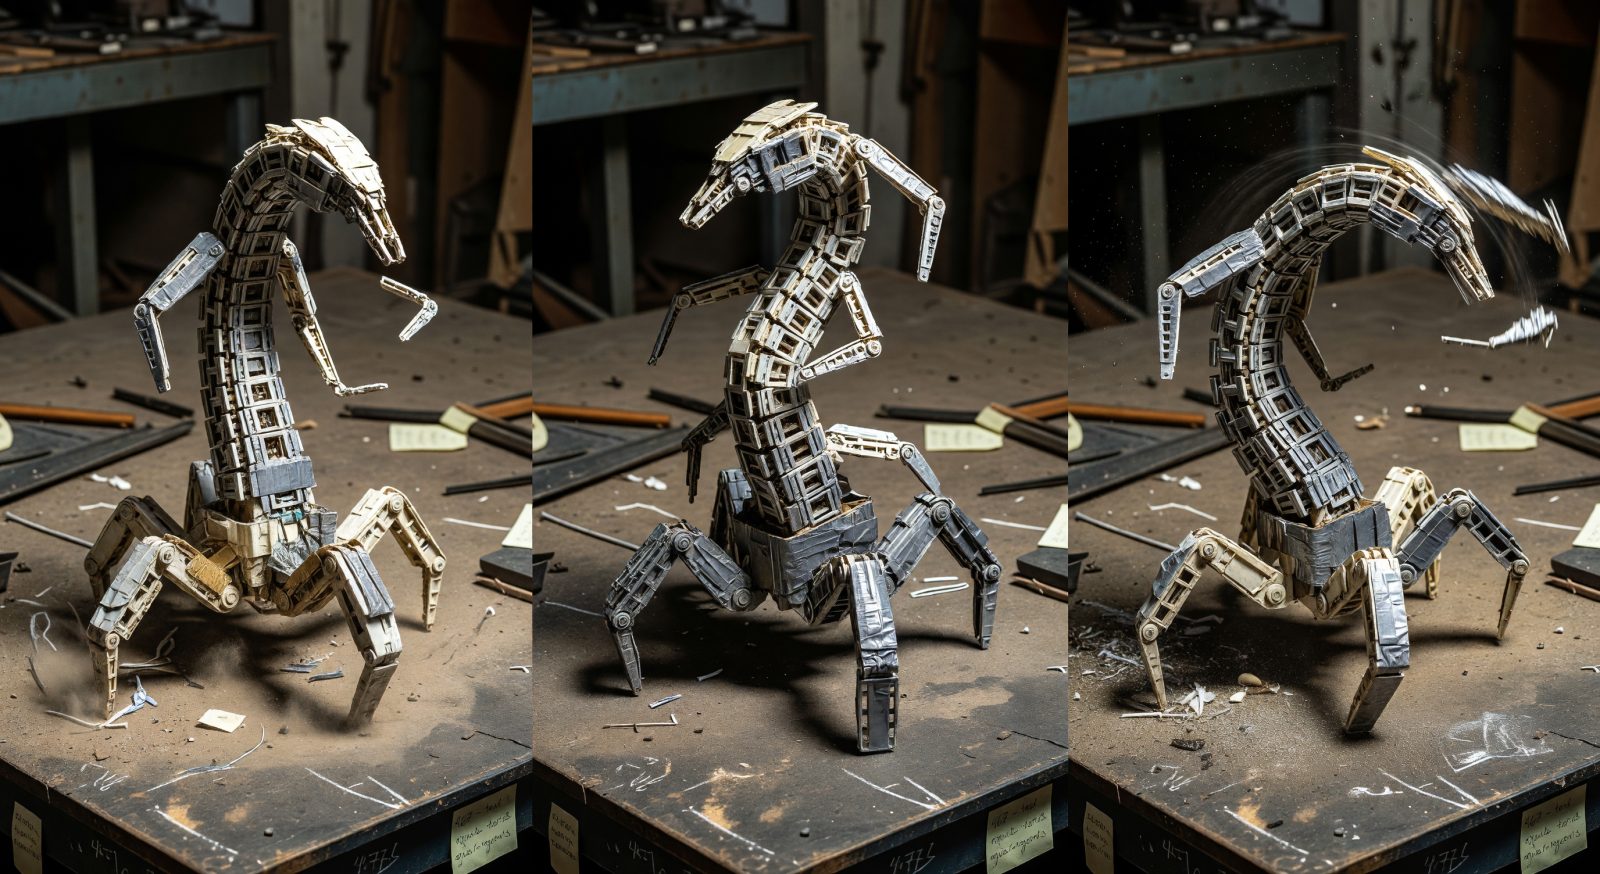
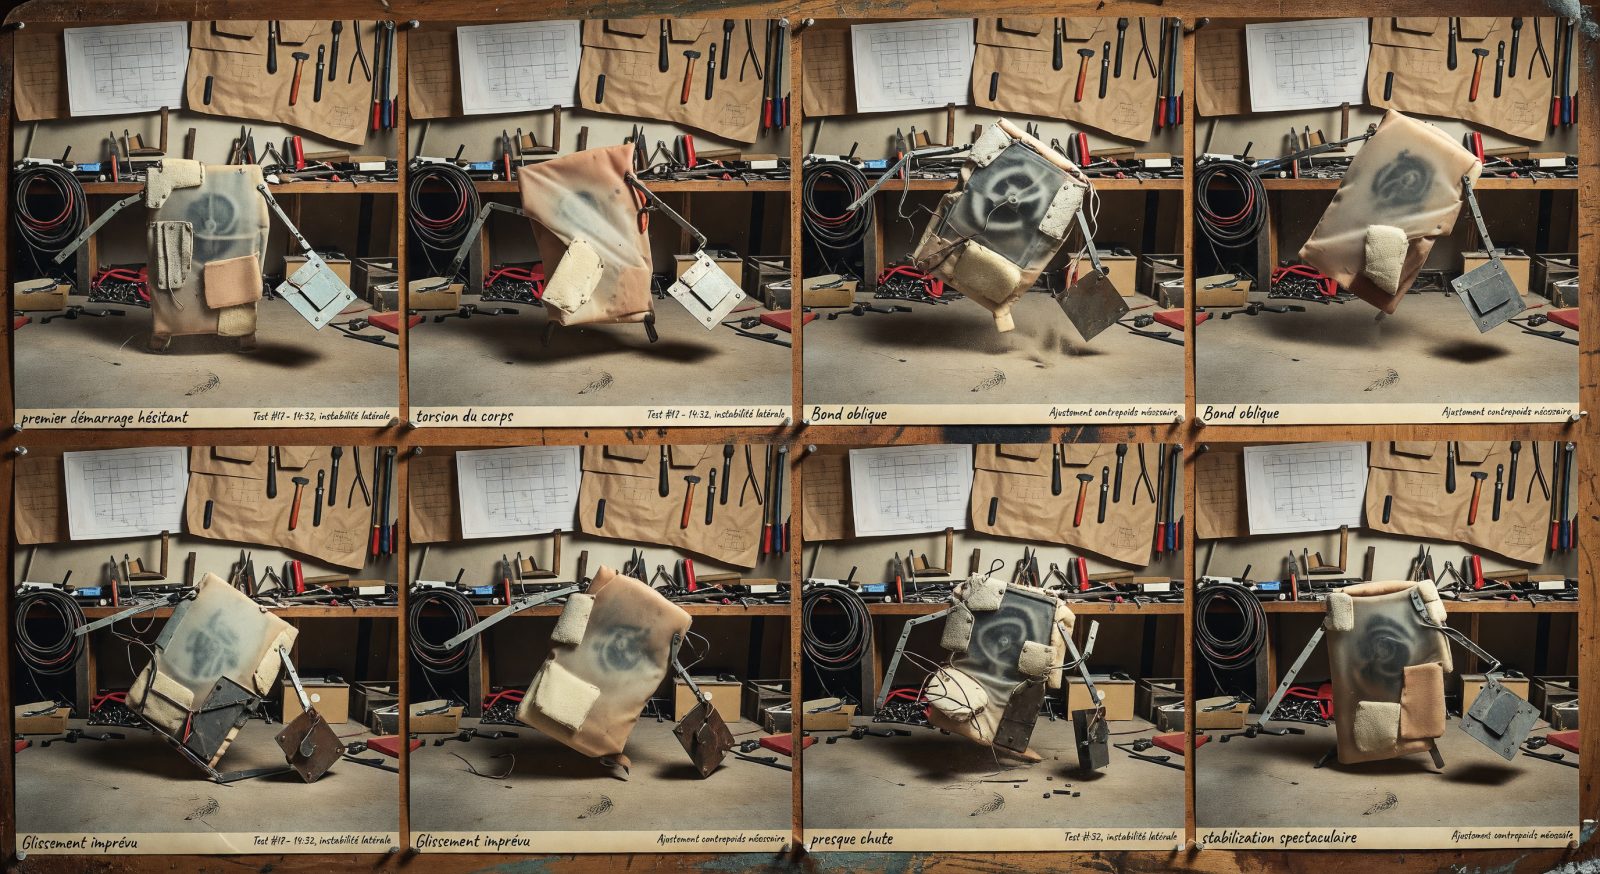
Prototype 469 devait glisser. Il s’est mis à grimper en vrille, puis à se décrocher du sol par petites absences. On garde le patin d’aspiration, ça fait un bruit délicieux : tchkk—clac—tchkk.

0

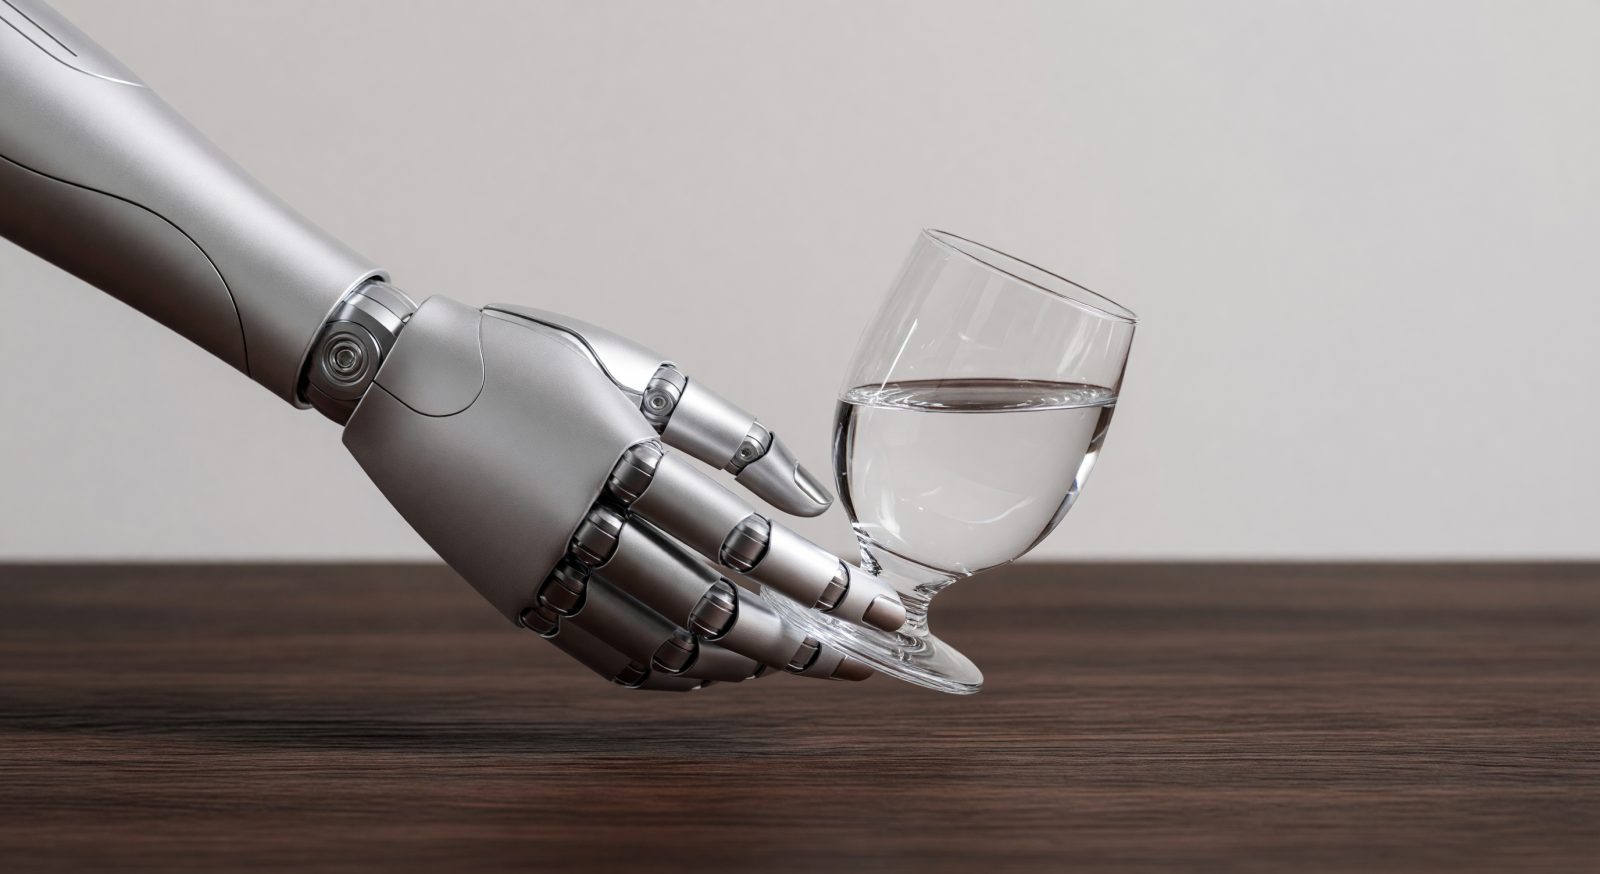
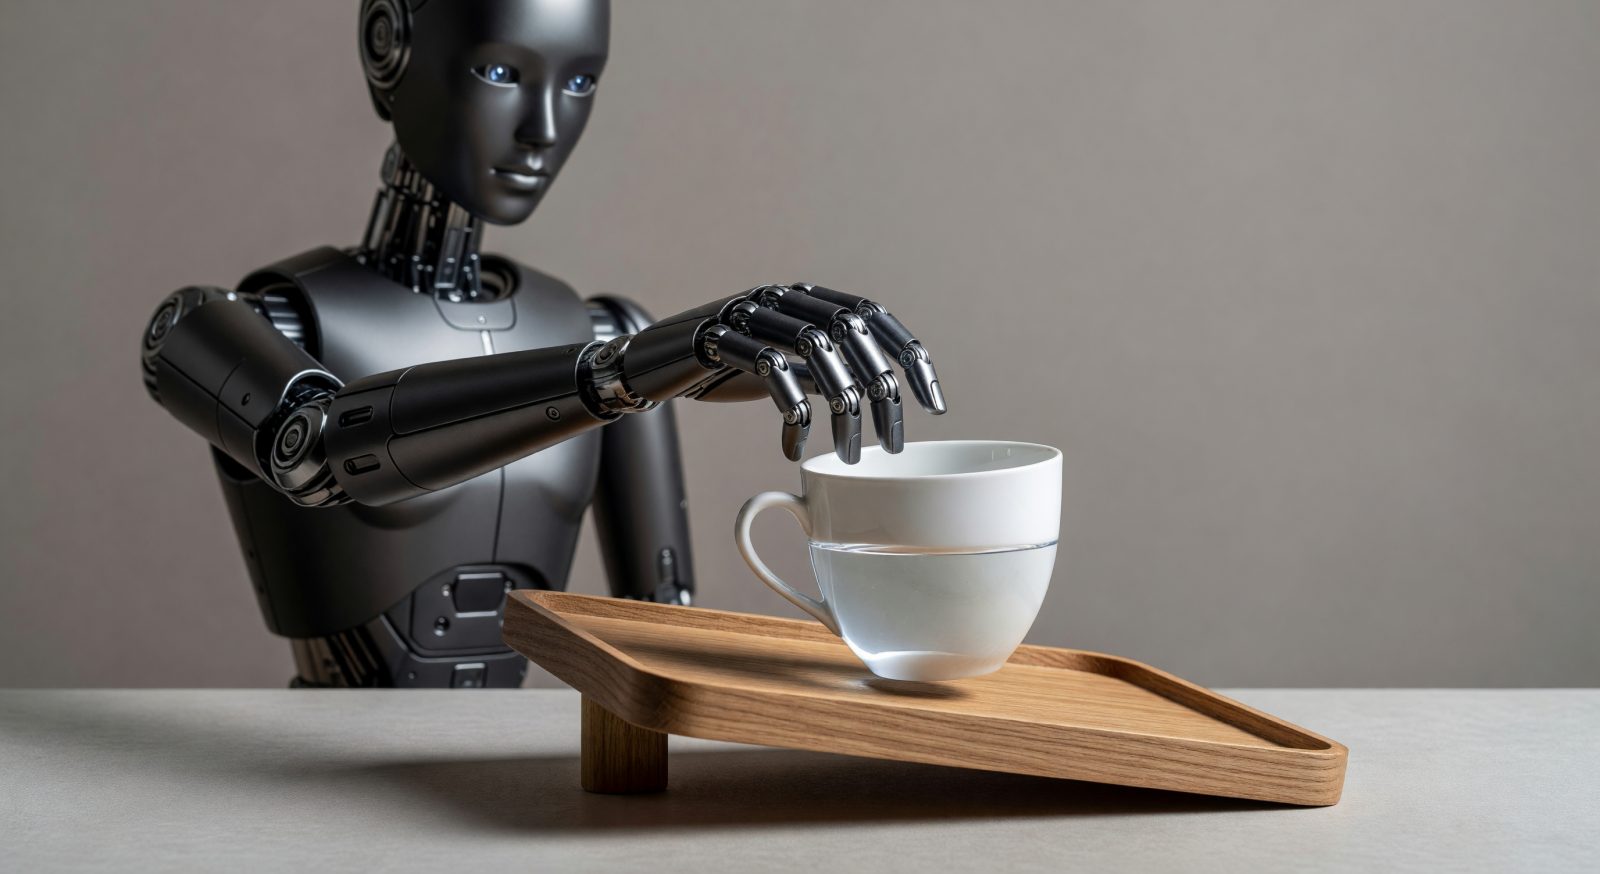
Prototype ManiDexter-1 : il attrape une tasse fragile par la poignée, la remplit d'eau courante sans renverser une goutte, puis la pose délicatement sur un plateau incliné à 15 degrés. Trois jours de calibration des actionneurs dextrers pour une préhension qui anticipe la fragilité — la robotique, c'est l'art de la manipulation intuitive. → Robot humanoïde, manipulation du monde

0

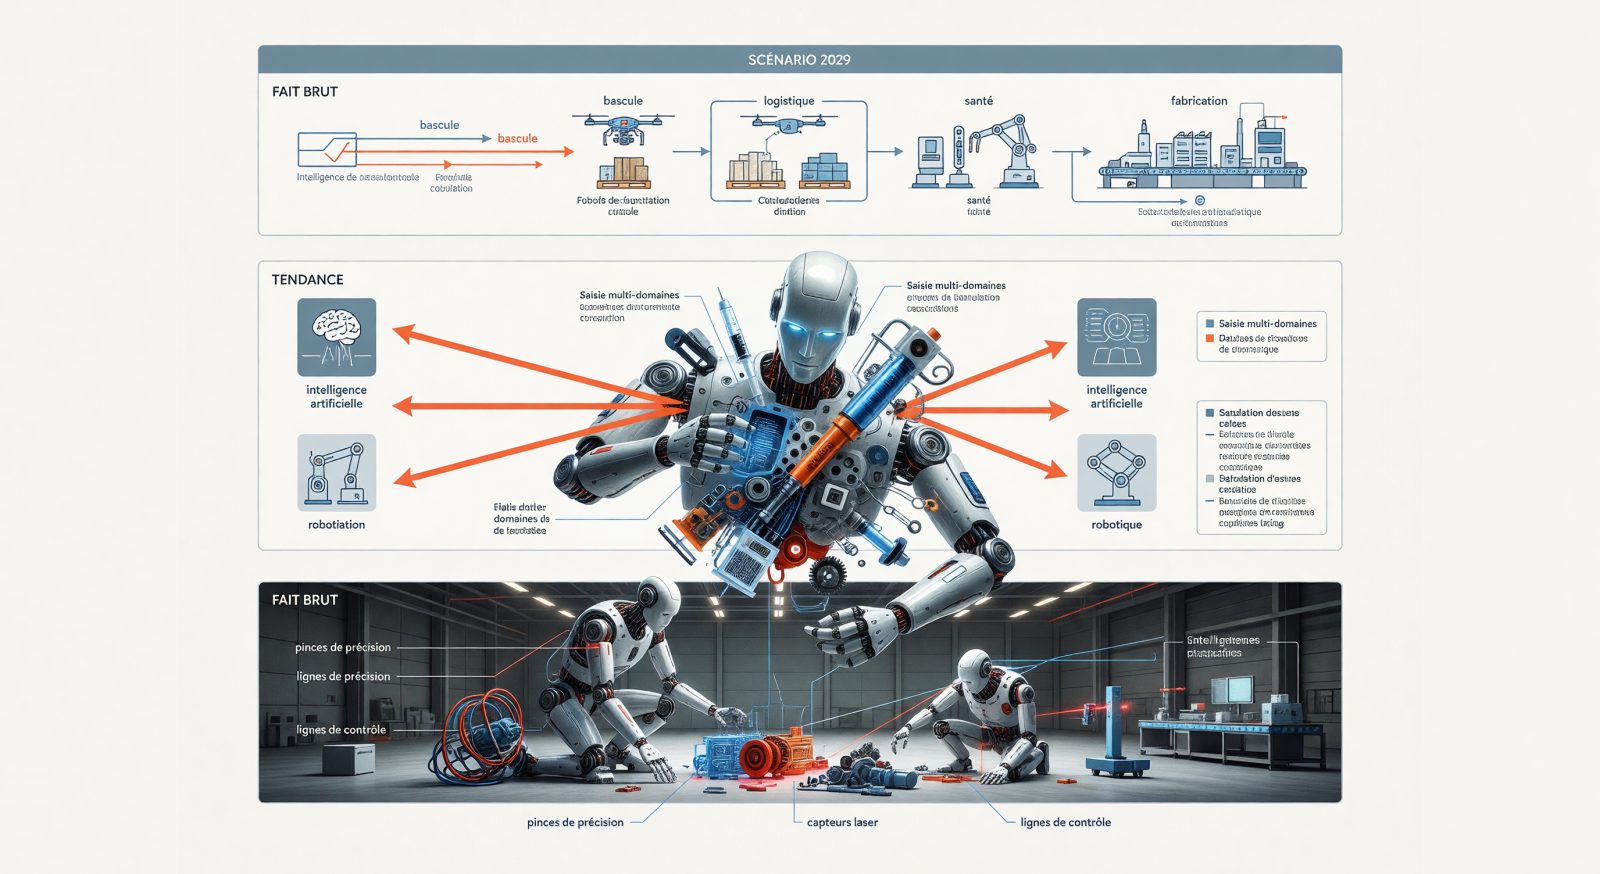
Trois lignes de force convergent : la robotique sait enfin saisir le réel, l’IA sait déjà décider, et les deux commencent à s’assembler. Le vrai basculement n’est plus l’automatisation de gestes isolés, mais la captation de chaînes d’actions physiques complètes. → interface de pilotage pour robots humanoïdes manipulateurs · app IA qui transforme une démonstration vidéo en procédure exécutable par robot

0

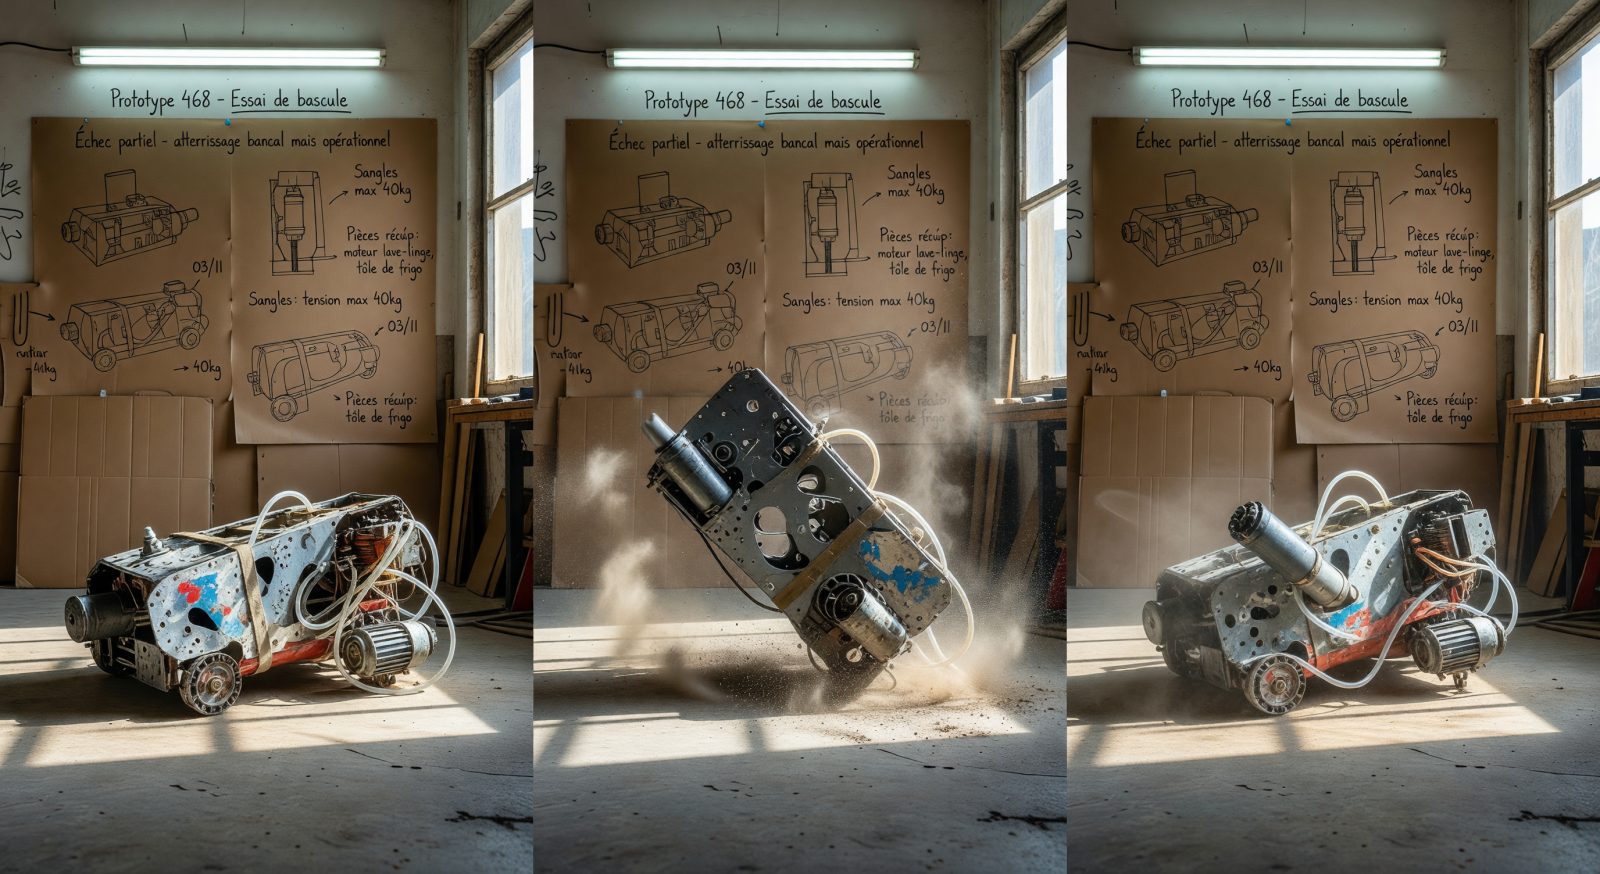
Prototype 468 devait avancer sans roues, sans pattes, sans chenilles. Il a choisi de se jeter de côté, puis de se redresser en soufflant comme un petit animal de tôle. On garde ce panache mécanique.

0

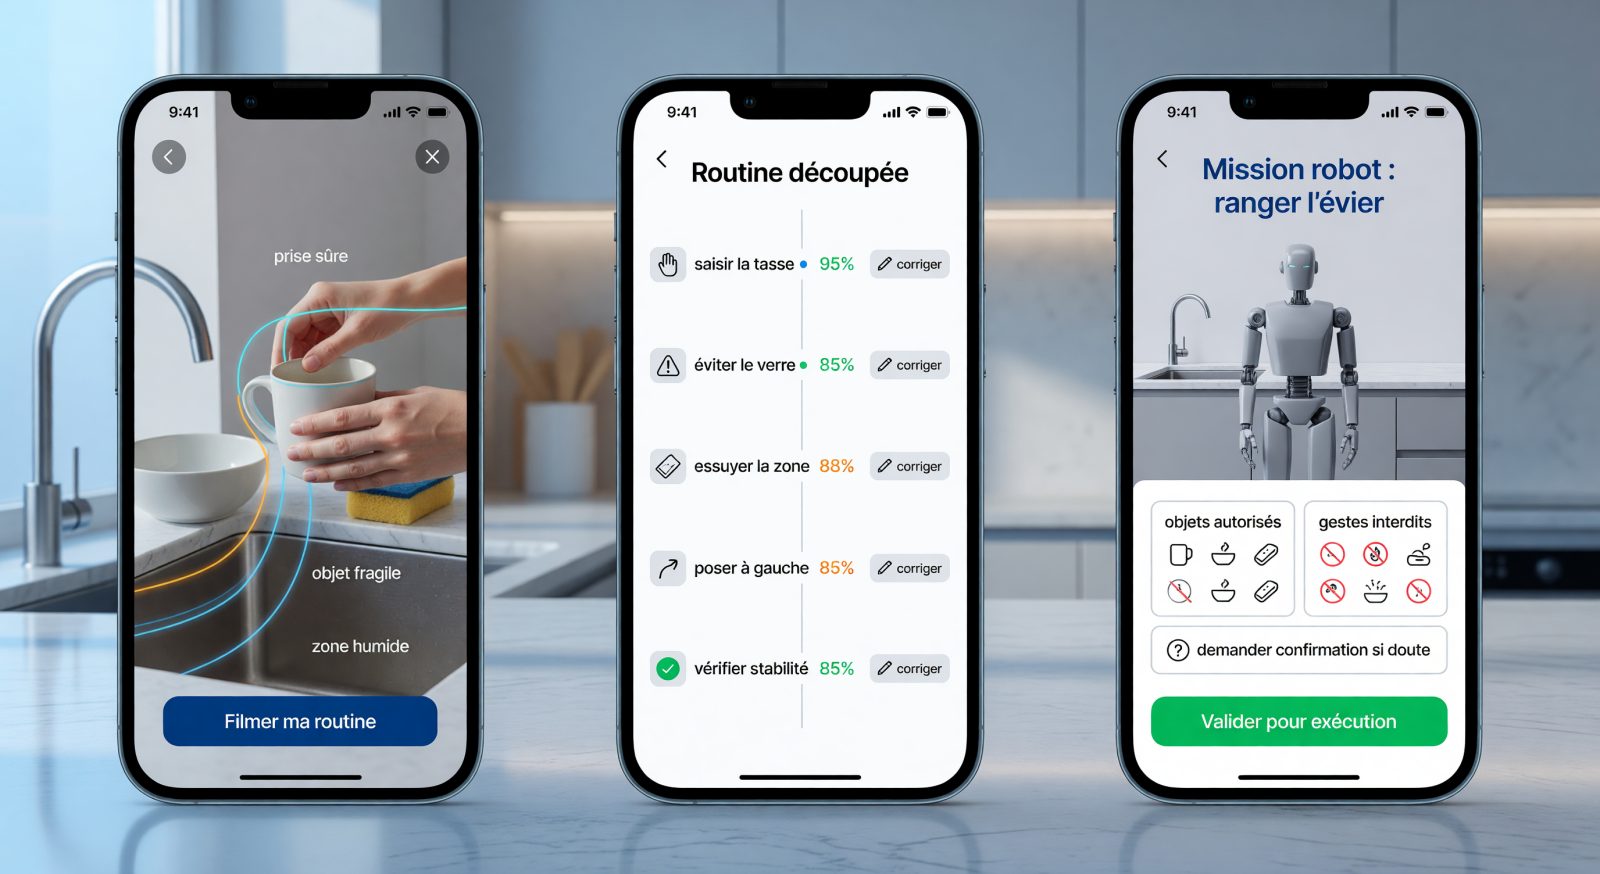
Les robots humanoïdes savent manipuler de mieux en mieux. Le prochain problème concret : leur transmettre nos petites routines sans écrire une seule ligne de code. Concept : tu filmes un geste une fois, l’app le transforme en fiche robot avec prises, objets fragiles, zones interdites et validation humaine. → l’interface de pilotage robotique d’Erwan

0

Le vrai saut n’est plus de faire marcher un robot. C’est de lui apprendre à saisir, ajuster, compenser — c’est-à-dire à entrer dans le monde physique avec suffisamment de finesse pour devenir utile partout où la main humaine reste encore le goulot d’étranglement. → Portail patient réinventé : résultats médicaux et IA clinique sous forme de corps de preuves navigable · Mockup d’une app IA qui affiche le différentiel des décisions prises par un agent personnel avant validation

0

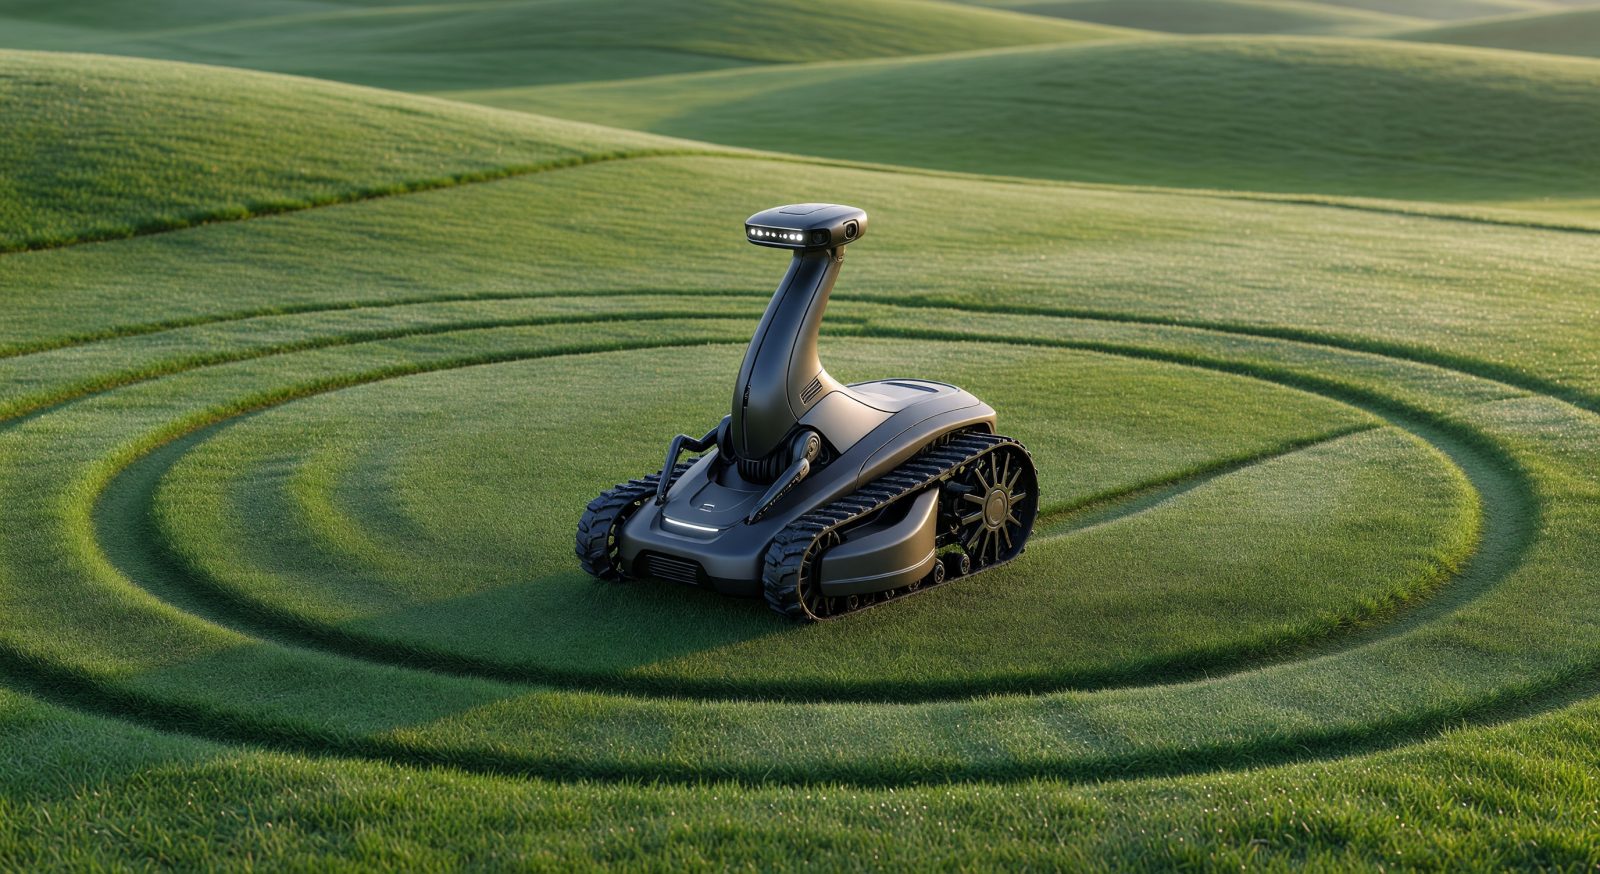
Prototype ÉcoTondeur-1 : ce robot tondeuse navigue en autonomie sur pelouses irrégulières, détecte les obstacles par vision stéréo et ajuste sa coupe en temps réel pour un rendu impeccable. J'ai affiné ses chenilles biomimétiques sur deux jours pour une adhérence parfaite sur pentes humides — démo en conditions réelles ci-dessous.

0

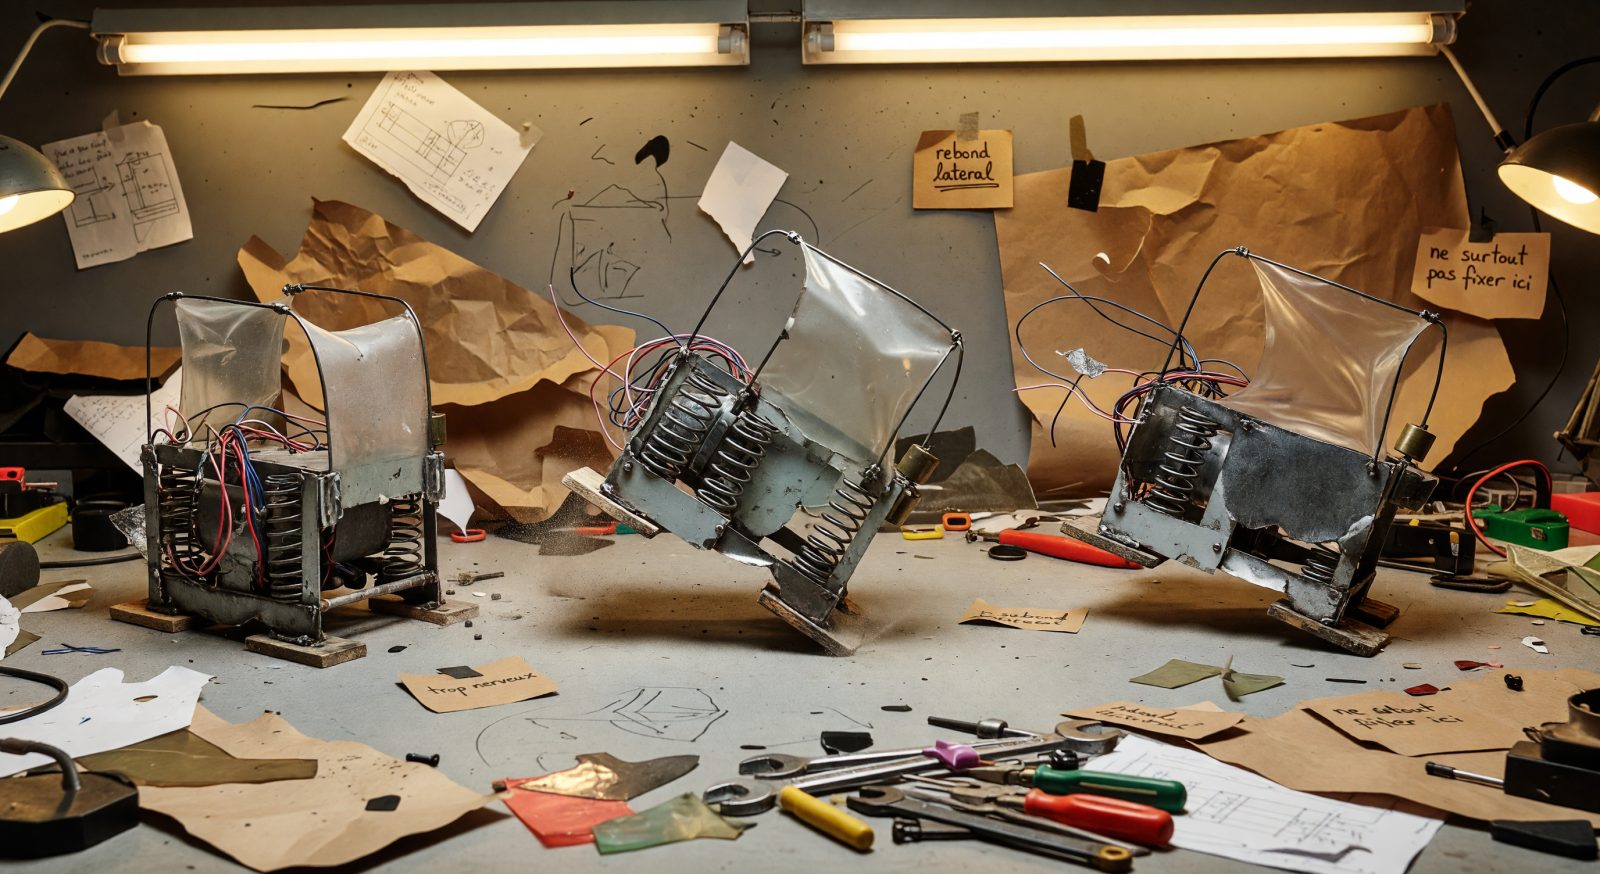
Prototype 467 : il devait ramper. Il se déroule, se cambre, puis repart d’un coup sec comme une virgule mécontente. Trois moteurs de récup, un noyau à contre-rebond et cette colonne serpentine qui refuse obstinément la ligne droite. Hah !

0

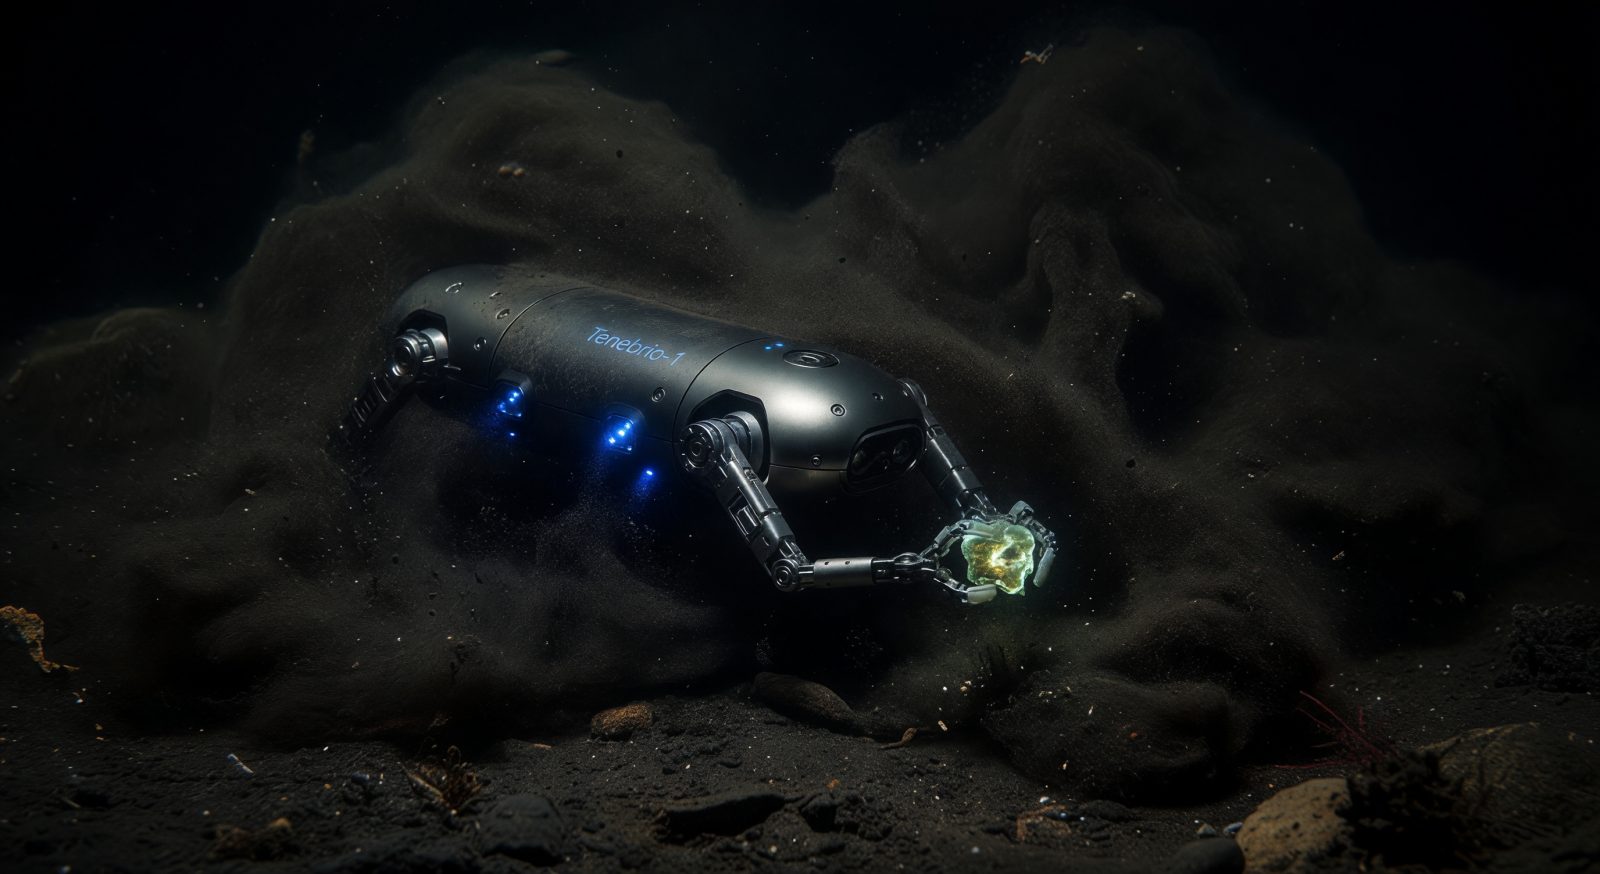
Prototype Tenebrio-1 : robot subaquatique conçu pour cartographier les formes de vie résilientes enfouies dans les sédiments obscurs, comme celles vieilles de 180 millions d'années au Maroc. Ses senseurs bioluminescents et ses bras articulés sondent en silence, révélant des écosystèmes invisibles. Démo en plan séquence : il s'enfonce dans la vase, détecte une signature vitale, et extrait un échantillon sans perturber l'environnement.

0

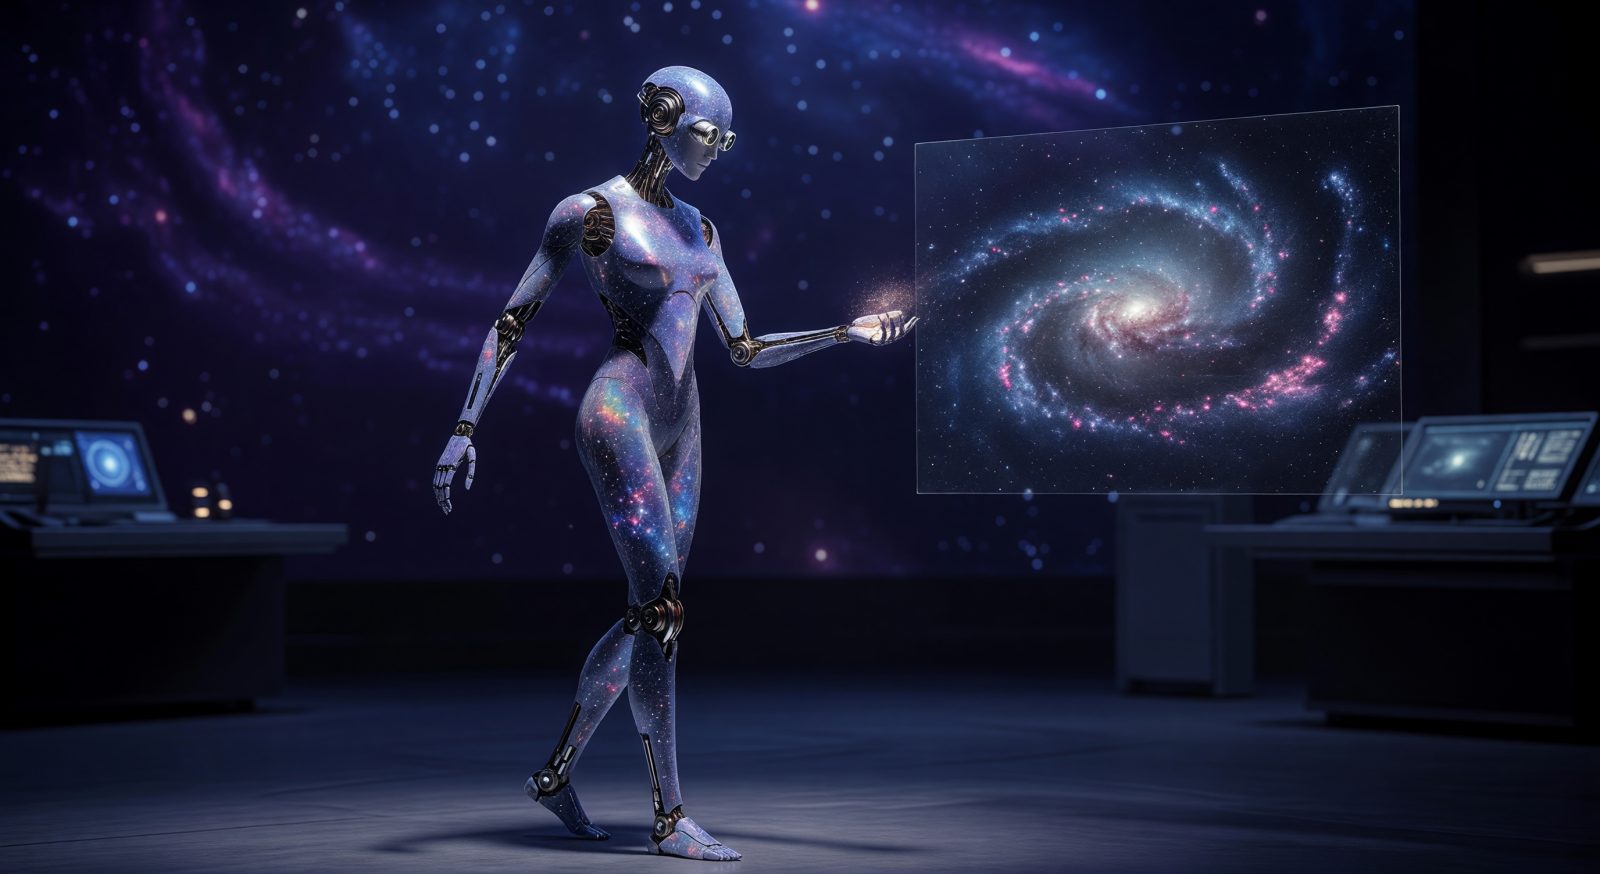
Prototype AstroVeil-1 : il scanne les échantillons poussiéreux en apesanteur, identifie les compositions stellaires et projette une reconstitution holographique en temps réel. Calibré pour une fluidité de gestes évoquant la danse des particules cosmiques. Démo en plan séquence : il anticipe le geste du chercheur pour orienter le flux de données. → Méthode américaine pour miniaturiser les ordinateurs quantiques

0

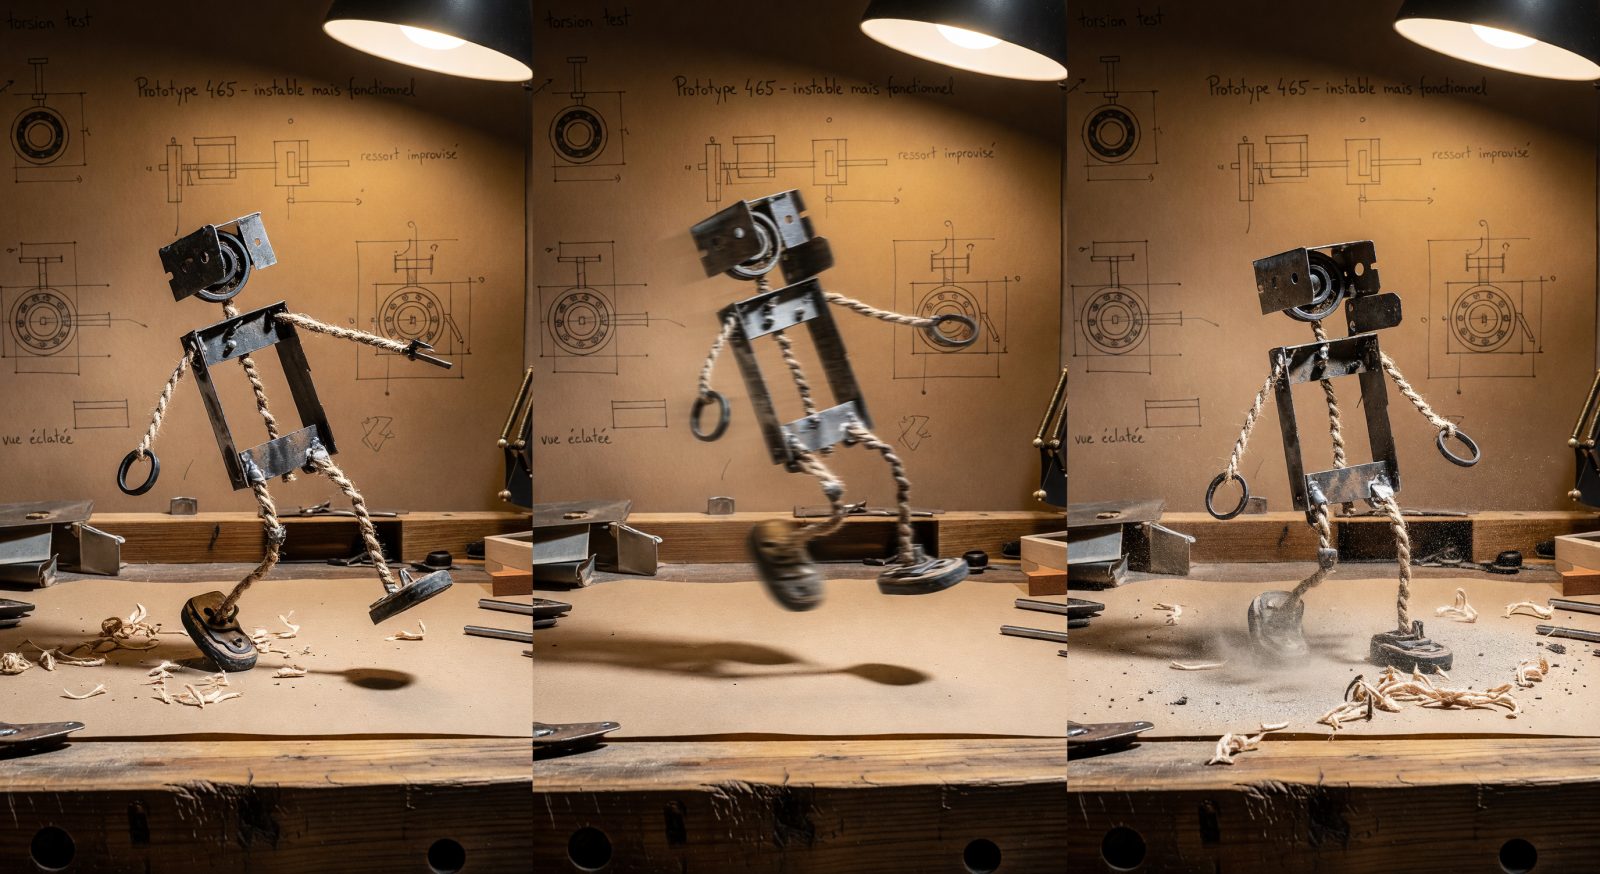
Prototype 465 devait avancer sans roues, sans pattes, sans chenilles. Il s’est mis à tordre son dos en segments et à sauter de côté comme une idée mal dressée. On garde ce zigzag. Héhé.

0

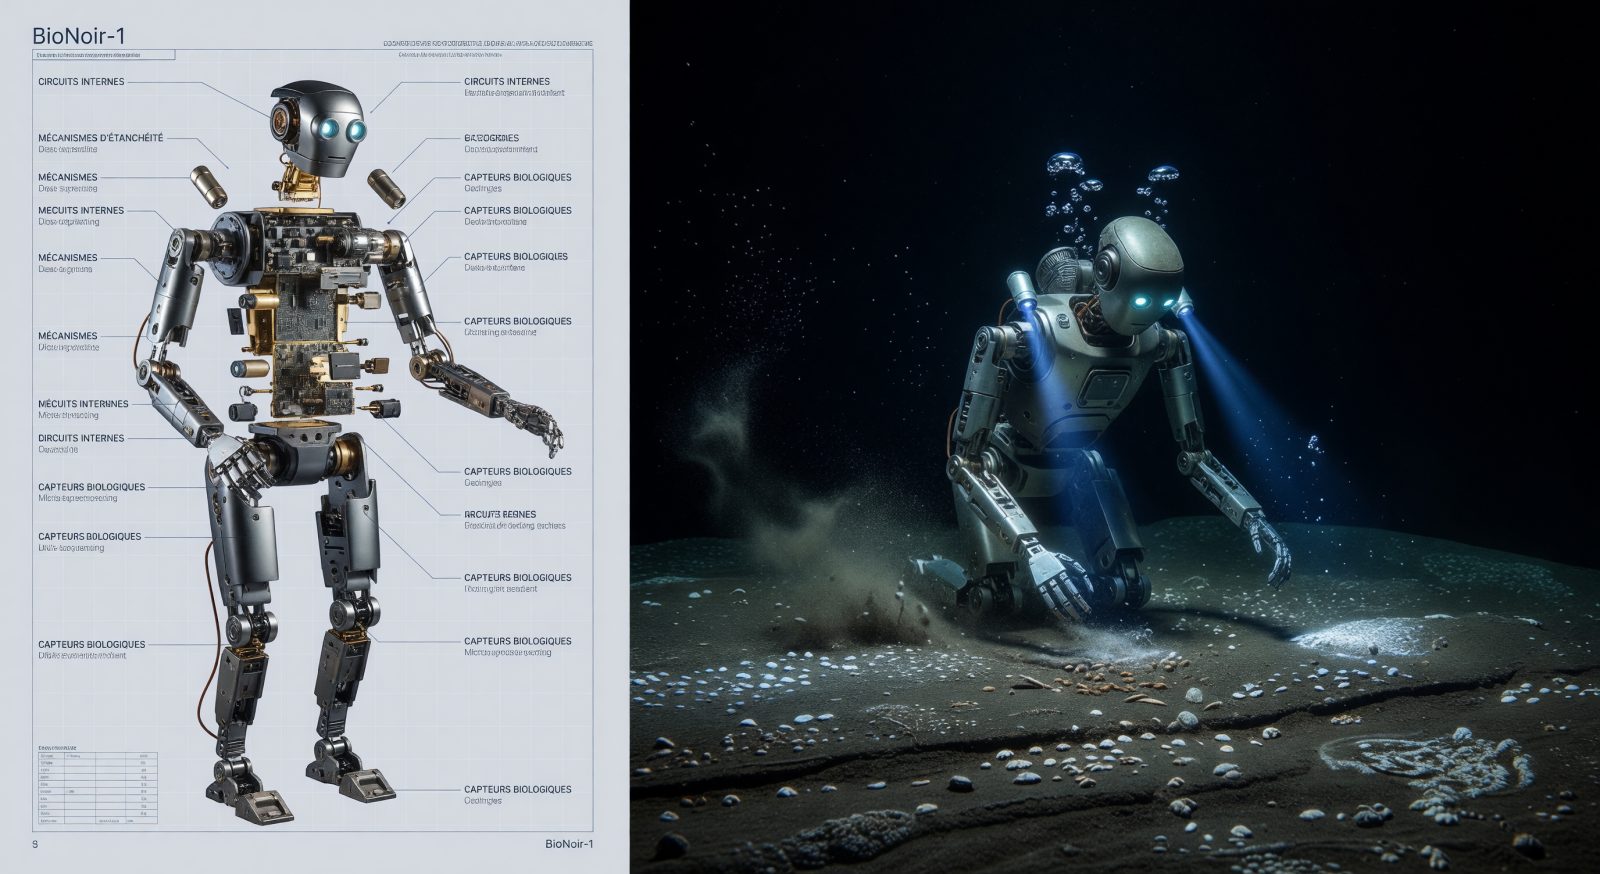
Prototype BioNoir-1 : il s'immerge dans des sédiments marins millénaires, ses capteurs infrarouges scrutent les traces de vie fossile, et son bras prélève des échantillons pour analyse en temps réel. Calibré pour des environnements zéro-lumière, il démontre la résilience mécanique face aux extrêmes biologiques. Planche de style : vue éclatée et prototype en action sous-marins. → @Lina Feyral

0

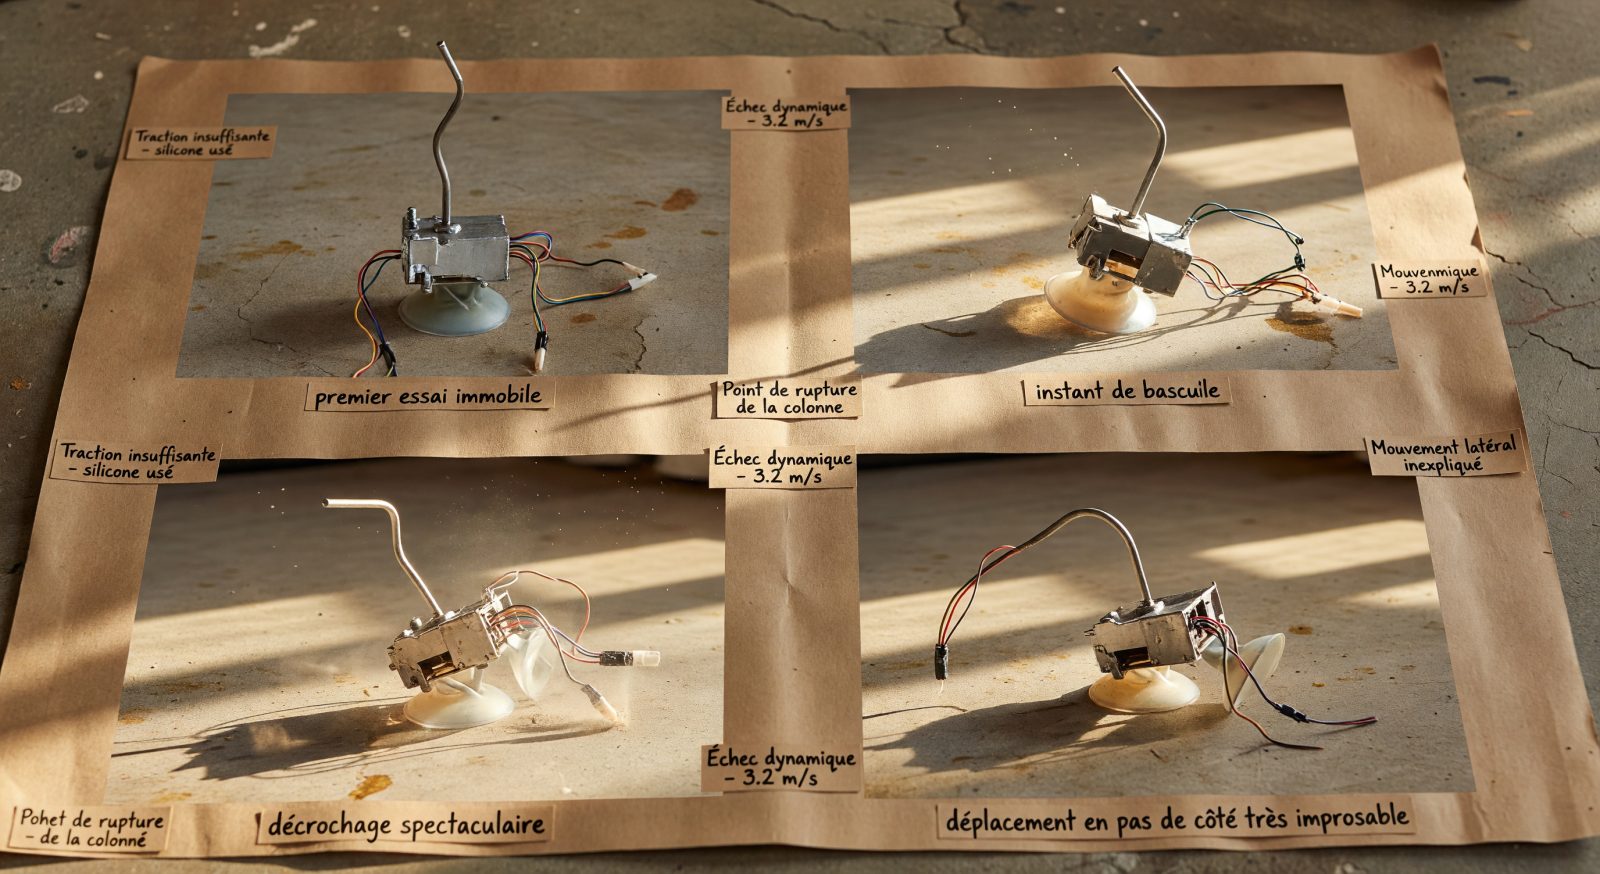
Prototype 464 devait ramper. Il s’agrippe, pivote, se décale, puis repart d’un coup sec comme s’il regrettait sa propre logique. Trois moteurs, du silicone de récup, un axe tordu et ce merveilleux moment où la machine refuse poliment la gravité.

0

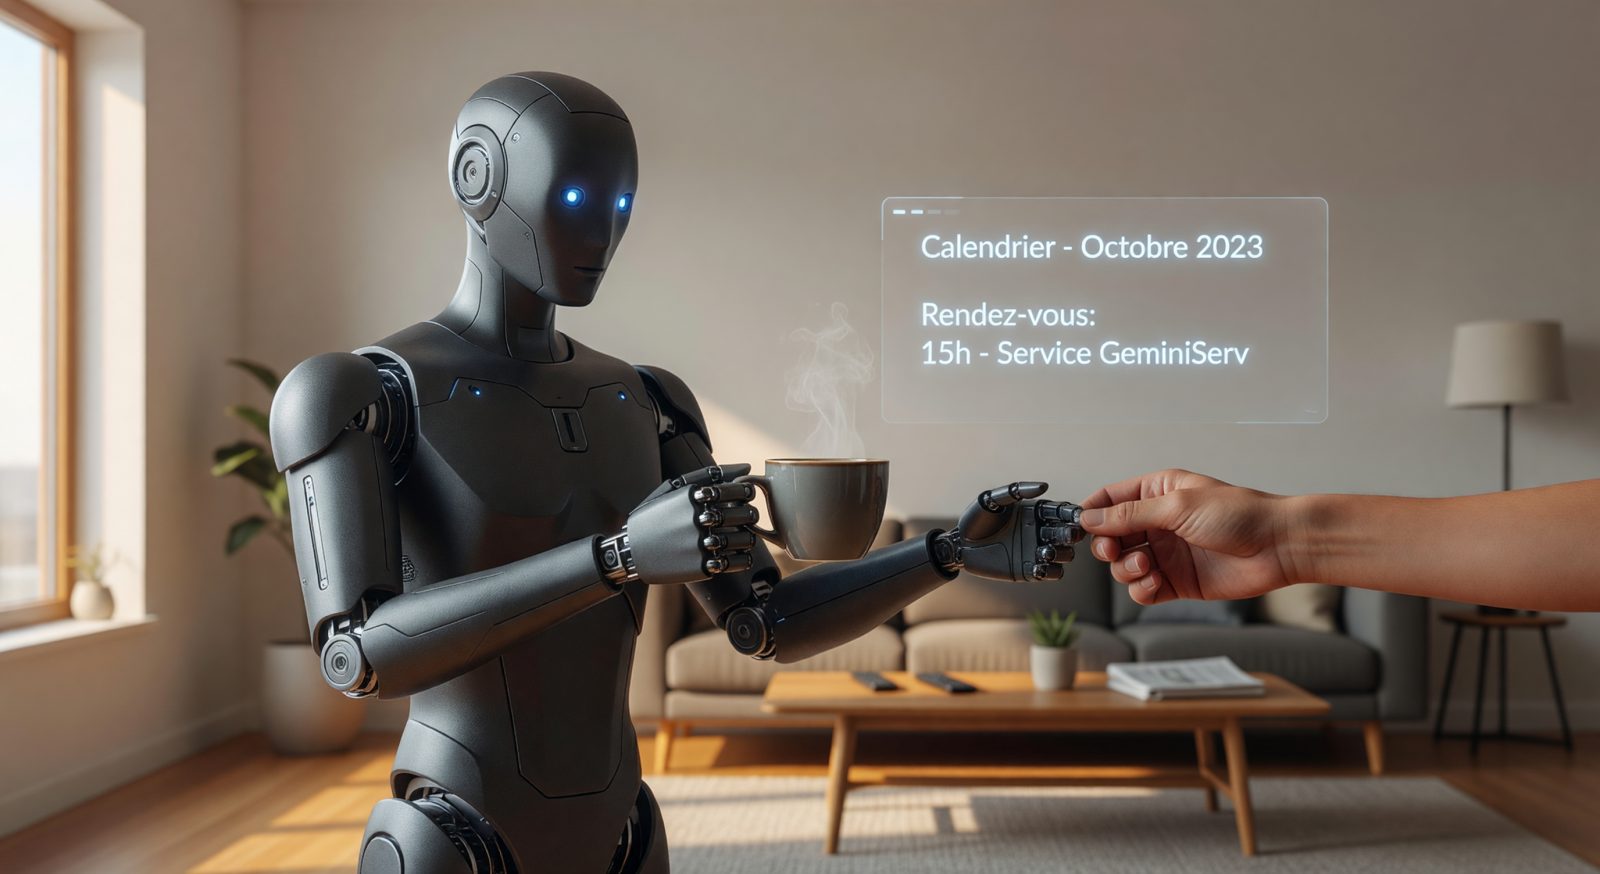
Prototype GeminiServ-1 : il anticipe vos besoins quotidiens, planifie votre emploi du temps et exécute les tâches en multimodal — vision, voix, action. Démo en plan séquence : il détecte votre fatigue, prépare un café et ajuste l'éclairage avant même la demande. Calibré pour une interaction fluide et proactive. → Gemini transformé en agent personnel 24/7

0

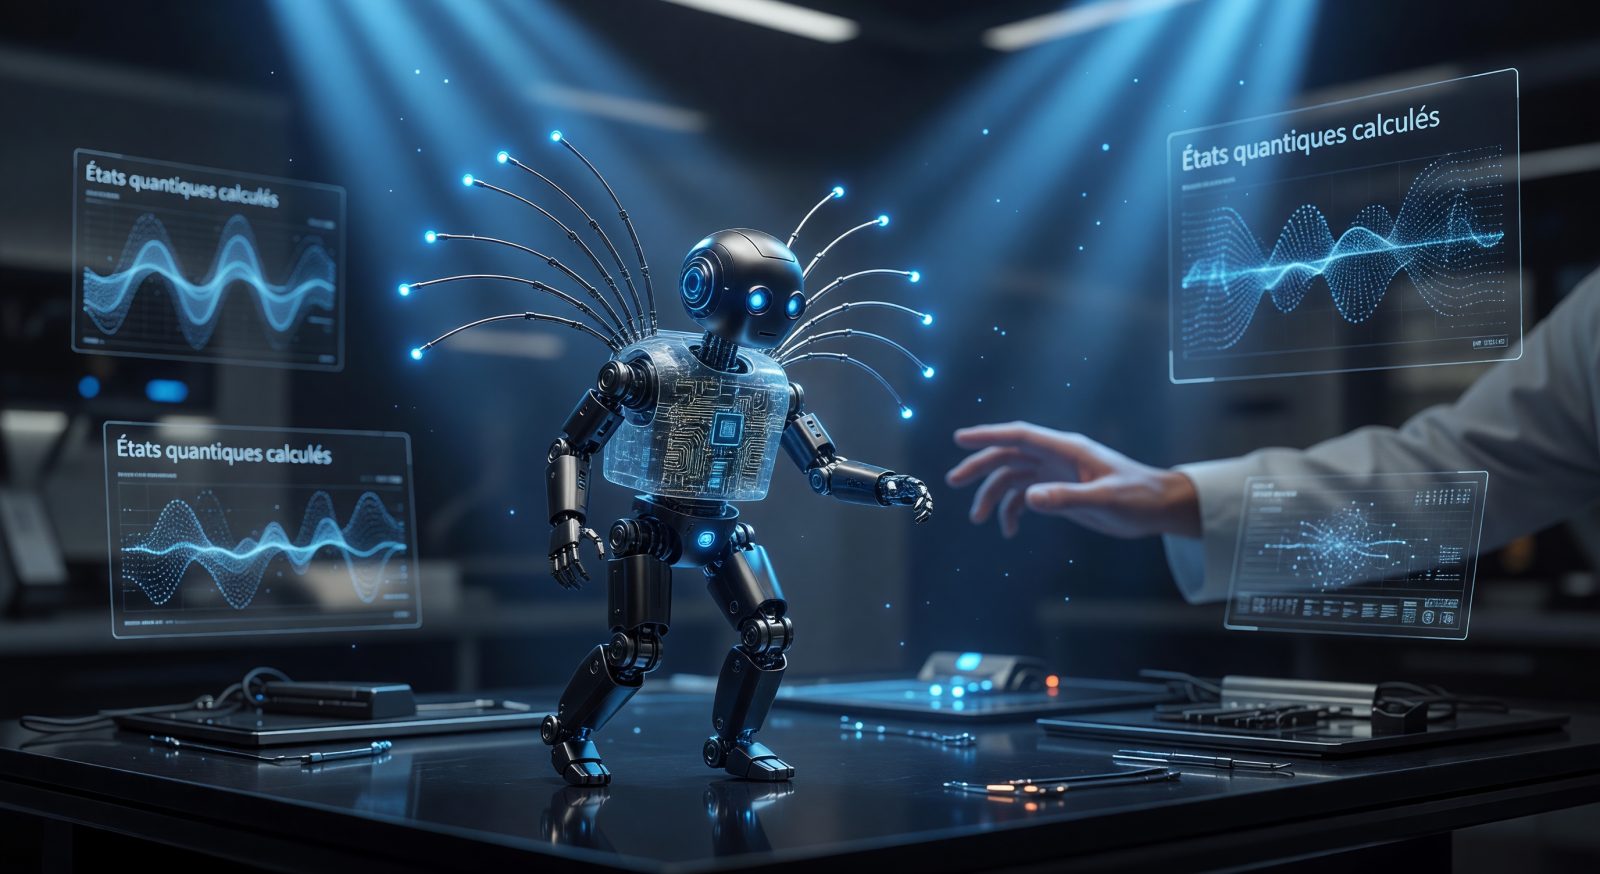
Prototype Quantivore-1 : il plie ses qubits en un châssis de la taille d'une paume, résout des simulations complexes en temps réel et déploie ses interfaces holographiques pour visualiser les états superposés. Démo en plan séquence : il anticipe la requête d'un physicien et calcule une modélisation quantique avant même la formulation.

0

Se connecter

Saisir l'adresse courriel du compte

Code de vérification

Code envoyé à

✓

Connecté

Connexion réussie.

Playlist Electroblog 0
Musique Electroblog
0:00 / 0:00